
前言
个人自制学习资料,无商业用途。
测量及测量系统
概述
测量的定义:借助测量仪器,通过某种方法将被测量与参考基准比较,从而得到量化结果的实验过程。 三要素:测量仪器、测量方法、测量对象
测量结果 = 估计值\(\pm\)不确定度 单位 (P=95%)。 估计值常用平均值,不确定度为 K 倍标准差,K 与置信概率 P 有关
国际单位制(SI)的 7 个基本单位:\(m\ s\ kg\ A\ K\ mol\ cd\)
测量仪器基本功能:给出测量示值,提供参考基准(其准确程度决定结果准确度上限)
测量仪器基本要求
- 准确:误差小
- 精密:不确定度小
- 可靠:可等精度重复
- 灵敏:能反应小变化
测量方法选取原则:科学、合理、方便
测量方法分类
- 按测量结果的获得方式:直接测量、间接测量(测量结果经计算得到)
- 按被测量所处状态:稳态测量、暂态测量
- 按设备在线与否:在线测量、离线测量(需脱离工作才能测量)
现代数字化测量系统的基本组成:传感器-> 信号调理-> 模数转换-> 计算机-> 显示
2、静态特性
静态特性的定义:输入 x 稳态时,输出 y 与 x 的关系。 静态特性又称 " 刻度特性 "" 标准曲线 "" 校准曲线 "
静态特性的获得:规定工况下获得
静态特性表现形式:数表 or 标定曲线 or 数学表达式(固有特性 or 拟合特性)
基本特征参数
- 灵敏度:$$ S = \frac{dy}{dx} $$
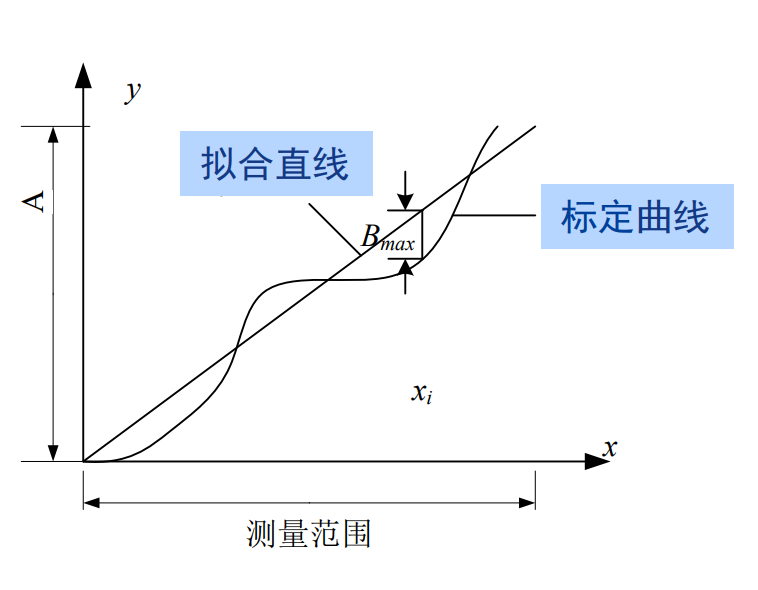
- 线性度:定量反映标定曲线偏离拟合直线的程度(线性度只对线性系统而言,实测-> 标定曲线)
- 灵敏度:
- 零位:零输入时测量值
- 分辨力:测量仪表能分辨的最小输入变化(一个 " 最低有效位 "LSB)
- 分辨率:分辨力与满量程之比
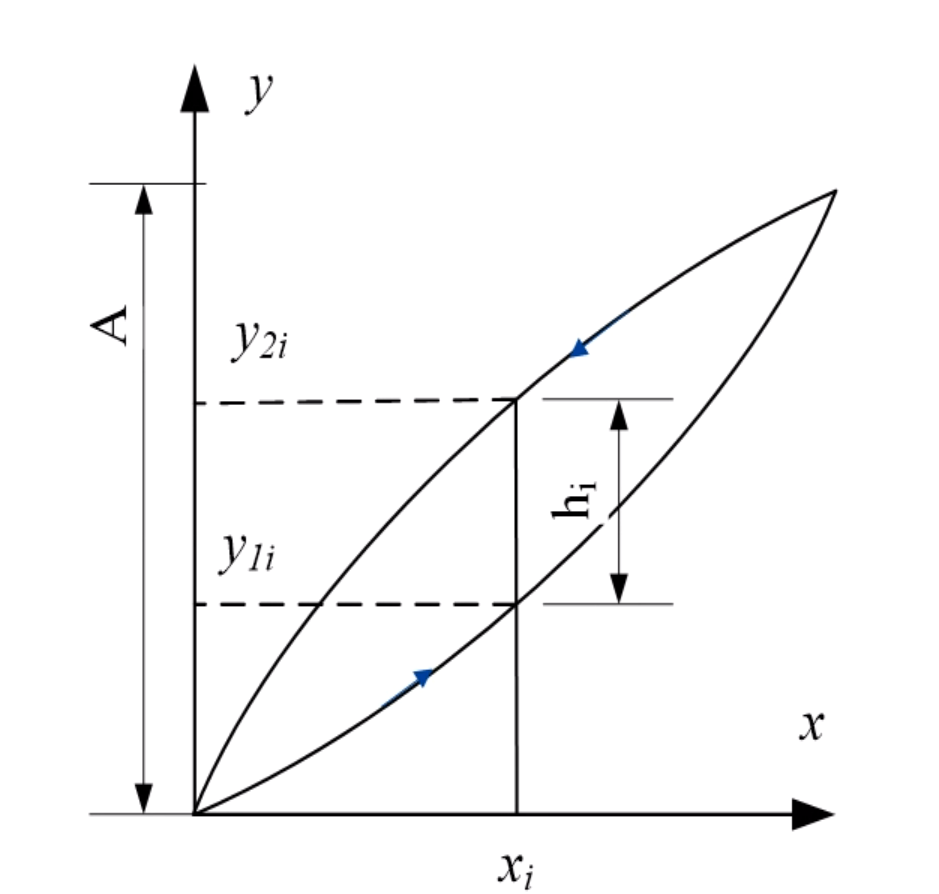
- 回程误差 or 滞回误差:量程内,输入增减变化标定曲线静态特征的不一致程度
- 量程:仪器标称范围上下限之差
- 动态范围:最强输入与最弱输入分贝差
动态特性
一阶系统
- 微分方程:\(\tau\dot{y} + y = kx\)
- 传递函数:\(H(s) = \frac{Y(s)}{X(s)} = \frac{k}{\tau s + 1}\)
- 频率特性(\(s = j\omega\)):\(H(j\omega) = \frac{k}{j\omega\tau\ + \ 1} = k\left| H(j\omega) \right|e^{- j\varphi}\)
- 幅频特性:\(\left| H(j\omega) \right| = \frac{1}{\sqrt{1 + (\omega\tau)^{2}}}\)
- 相频特性:\(\varphi(\omega) = - \arctan(\omega\tau)\)
- 直流放大倍数\(k\),时间常数\(\tau\),转折频率\(\omega_{0} = \frac{1}{\tau}\)
二阶系统
- 微分方程:\(\frac{1}{\omega_{0}^{2}}\ddot{y} + \frac{2\xi}{\omega_{0}^{2}}\dot{y} + y = kx\)
- 传递函数:\(H(s) = \frac{Y(s)}{X(s)} = \frac{k}{\frac{1}{\omega_{0}^{2}}s^{2} + \frac{2\xi}{\omega_{0}^{2}}s + 1}\)
- 特征方程:\(s^{2} + 2\xi s + \omega_{0}^{2} = 0\)
- 阻尼角:\(\theta = arccos\zeta\)
- 时间常数:\(T' = \frac{1}{\zeta\omega}\)
- 阻尼振荡角频率:\(\omega_{d} = \omega_{0}\sqrt{\left| \zeta^{2} - 1 \right|}\)
- 上升时间:\(t_{r} = \frac{\pi - \theta}{\omega_{d}}\)
- 峰值时间:\(t_{p} = \frac{\pi}{\omega_{d}}\)
- 超调量:\(M_{p} = e^{- \frac{t_{p}}{T'}}\)
- 调整时间:\(t_{s} = 3T'\ or\ 4T'\)
误差与测量不确定度
基本概念
- 标称值:测量器具(被测物)上标注的量值(一般附加准确度等级和误差范围)
- 示值:测量仪器给出的值
- 准确度:测量结果与真值一致的程度(定性概念)
- 定量描述:准确度等级 & 不确定度
- 等精度重复测量:相同条件下对同一被测量的多次连续测量
- 真值:客观存在但不可测的真实值
- 理论真值:可以计算或推导出来
- 相对真值:满足准确度的近似真值(例:标准仪器的参考基准,更高精度仪器的测量值)
- 约定真值:人类最高水平所复现的单位基准,以法律形式规定(基本单位基准值)
表达误差的形式
- 按性质分类:系统误差(已定、未定),随机误差,粗大误差
- 描述测量行为的误差:绝对误差,相对误差
- 仪表的误差:最大允许误差,最大引用误差(线性度,回程误差,迟滞误差,基本误差)
后四种误差介绍
涉及计算的真值用约定真值 or 相对真值代替 绝对误差 & 最大允许误差-> 差值 相对误差 & 最大引用误差-> 比值
- 绝对误差:测量值与真值之差
修正值:\(C = - \mathrm{\Delta}A\)
理论上,示值 + 修正值 = 真值,实际还存在 " 未定系统误差 " 未被修正;绝对误差不能反映测量准确度
- 相对误差:绝对误差与真值 or 示值之比
相对误差反映测量的准确度
- 最大允许误差:仪器最大绝对误差
模拟仪表:
数字仪表:
" 字 " 为分辨力,\(a\% A_{x}\)为与示值有关的误差,\(\beta\% A_{m}\)为与量程有关的误差
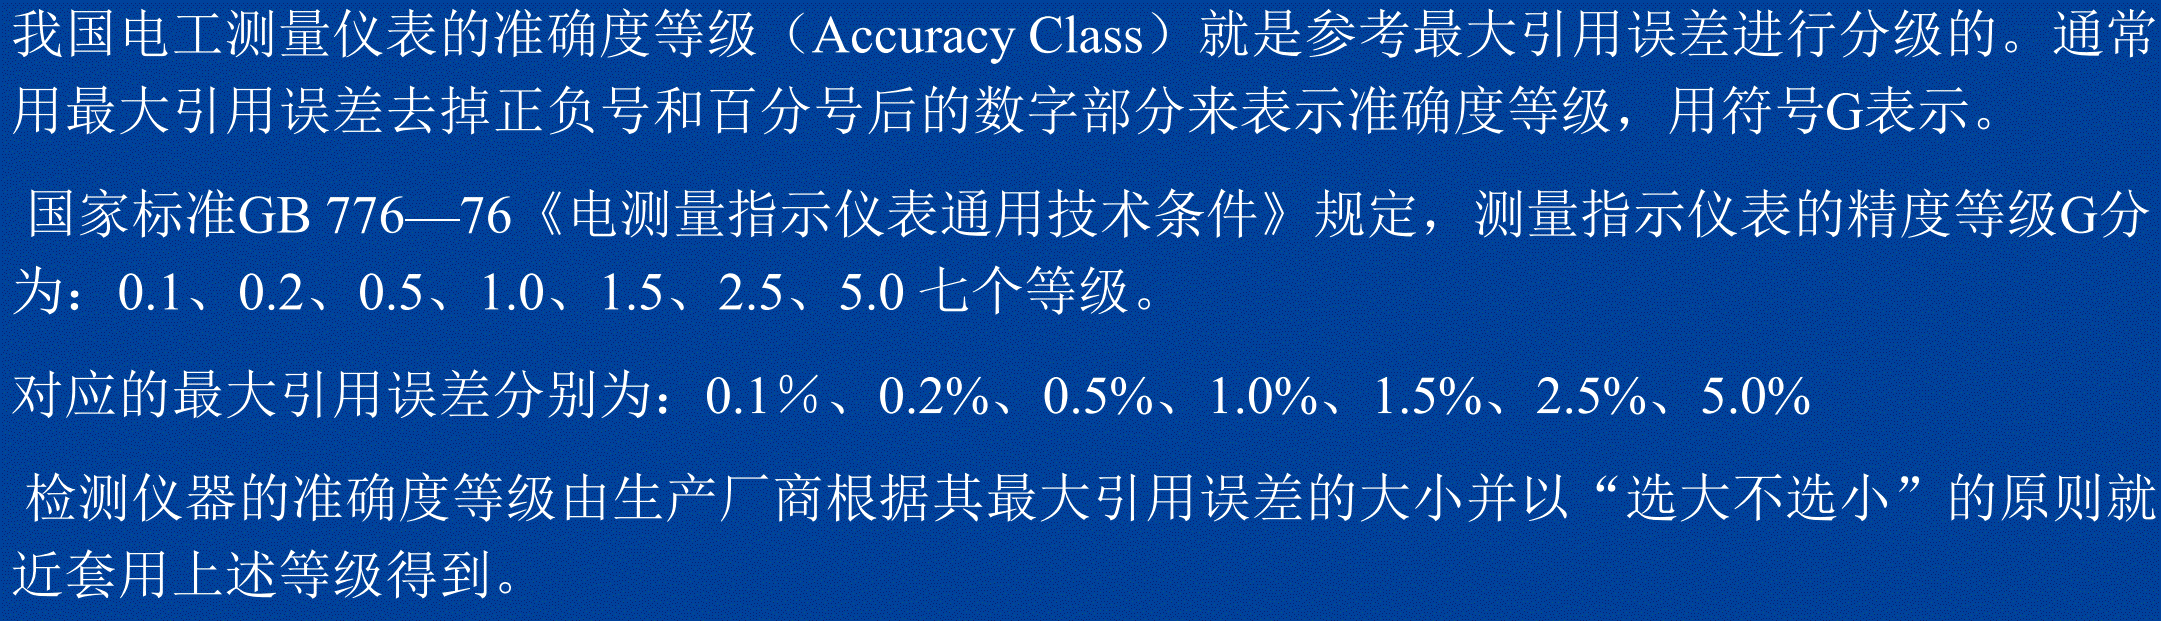
- 最大引用误差:量程范围内最大的绝对误差与量程之比
准确度等级:\(G = 最大引用误差的数字部分 \)
按性质分类的误差
系统误差,随机误差,粗大误差
- 系统误差:等精度测无限次平均值与真值之差
表征测量结果偏离真值的程度,反映系统的准确性。
特征:大小、方向恒定不变或按一定规律变化(即可复现 or 预测)
- 随机误差:测量值与等精度测无限次平均值之差
反映系统的精密性(另一个方面来说反映分散性)
特征:单次测量无规律,多次测量总体服从统计规律
随机误差和系统误差共同反映了系统的精确性(精密性 + 准确性)
- 粗大误差:明显超出统计规律预期值的误差
来源:方法不当、操作疏忽、环境恶化
处理:按一定标准剔除含粗大误差的数据(\(3\sigma\)准则)
有效数字
- 有效数字 = 确切数字 + 一位存疑数字
- 偶数法则四舍五入:舍去位为 5 时总使前一位为偶
- 误差只取一位有效数字(特殊情况取两位),测量结果末位数与误差末位数对齐
系统误差的处理-校正
两种方法:
- 根本上消除系统误差产生的原因
- 引入修正值
修正值无法修正的未定系统误差在修正后归为 " 随机误差 ",视完全修正了系统误差
(修正值的获取:更高精度的仪表检定 or 理论推导 or 试验)
随机误差的处理-统计学表示
- 性质:有界性、居中性、对称性、抵偿性
- 分布:正态分布(大样本),t 分布(小样本),平均分布(特殊情况)
- 数学期望 E:无穷次测量平均值
数学期望是真值的最好估计(随差抵偿,还存在系差)
- 标准差:测量值与数学期望之差的平方和的平均值的二次根
- 相关计算
考虑到 " 无限次 " 不具备可操作性,提出 " 算术平均值原理 ":有限测量列的算数平均值是数学期望的最佳估计。" 数学期望-标准差 " 简化为 " 算术平均值-实验标准差 "
- 算术平均值
- 实验标准差
测量列的实验标准差:
算数平均值的实验标准差:
- 其他概念
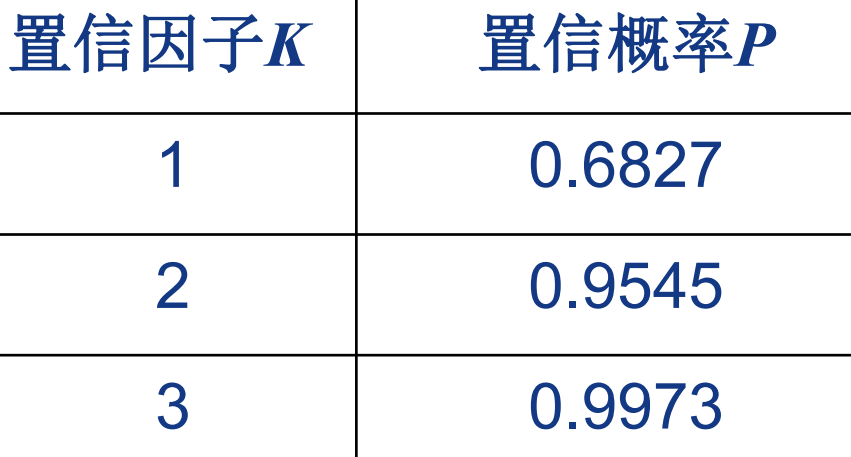
置信概率:真值处于置信区间内的概率
置信区间:\(\lbrack E - k\sigma,E + k\sigma\rbrack\),\(k\)称为置信因子
置信度:表征了多次测量数据的可依赖性,可以理解为置信概率和置信因子的集合
需要记住的例子:
- 正态分布的置信度
- 均匀分布的置信度
8、粗大误差的处理-剔除
- 产生原因:测量人员主观原因、测量环境客观原因
- 判别法则
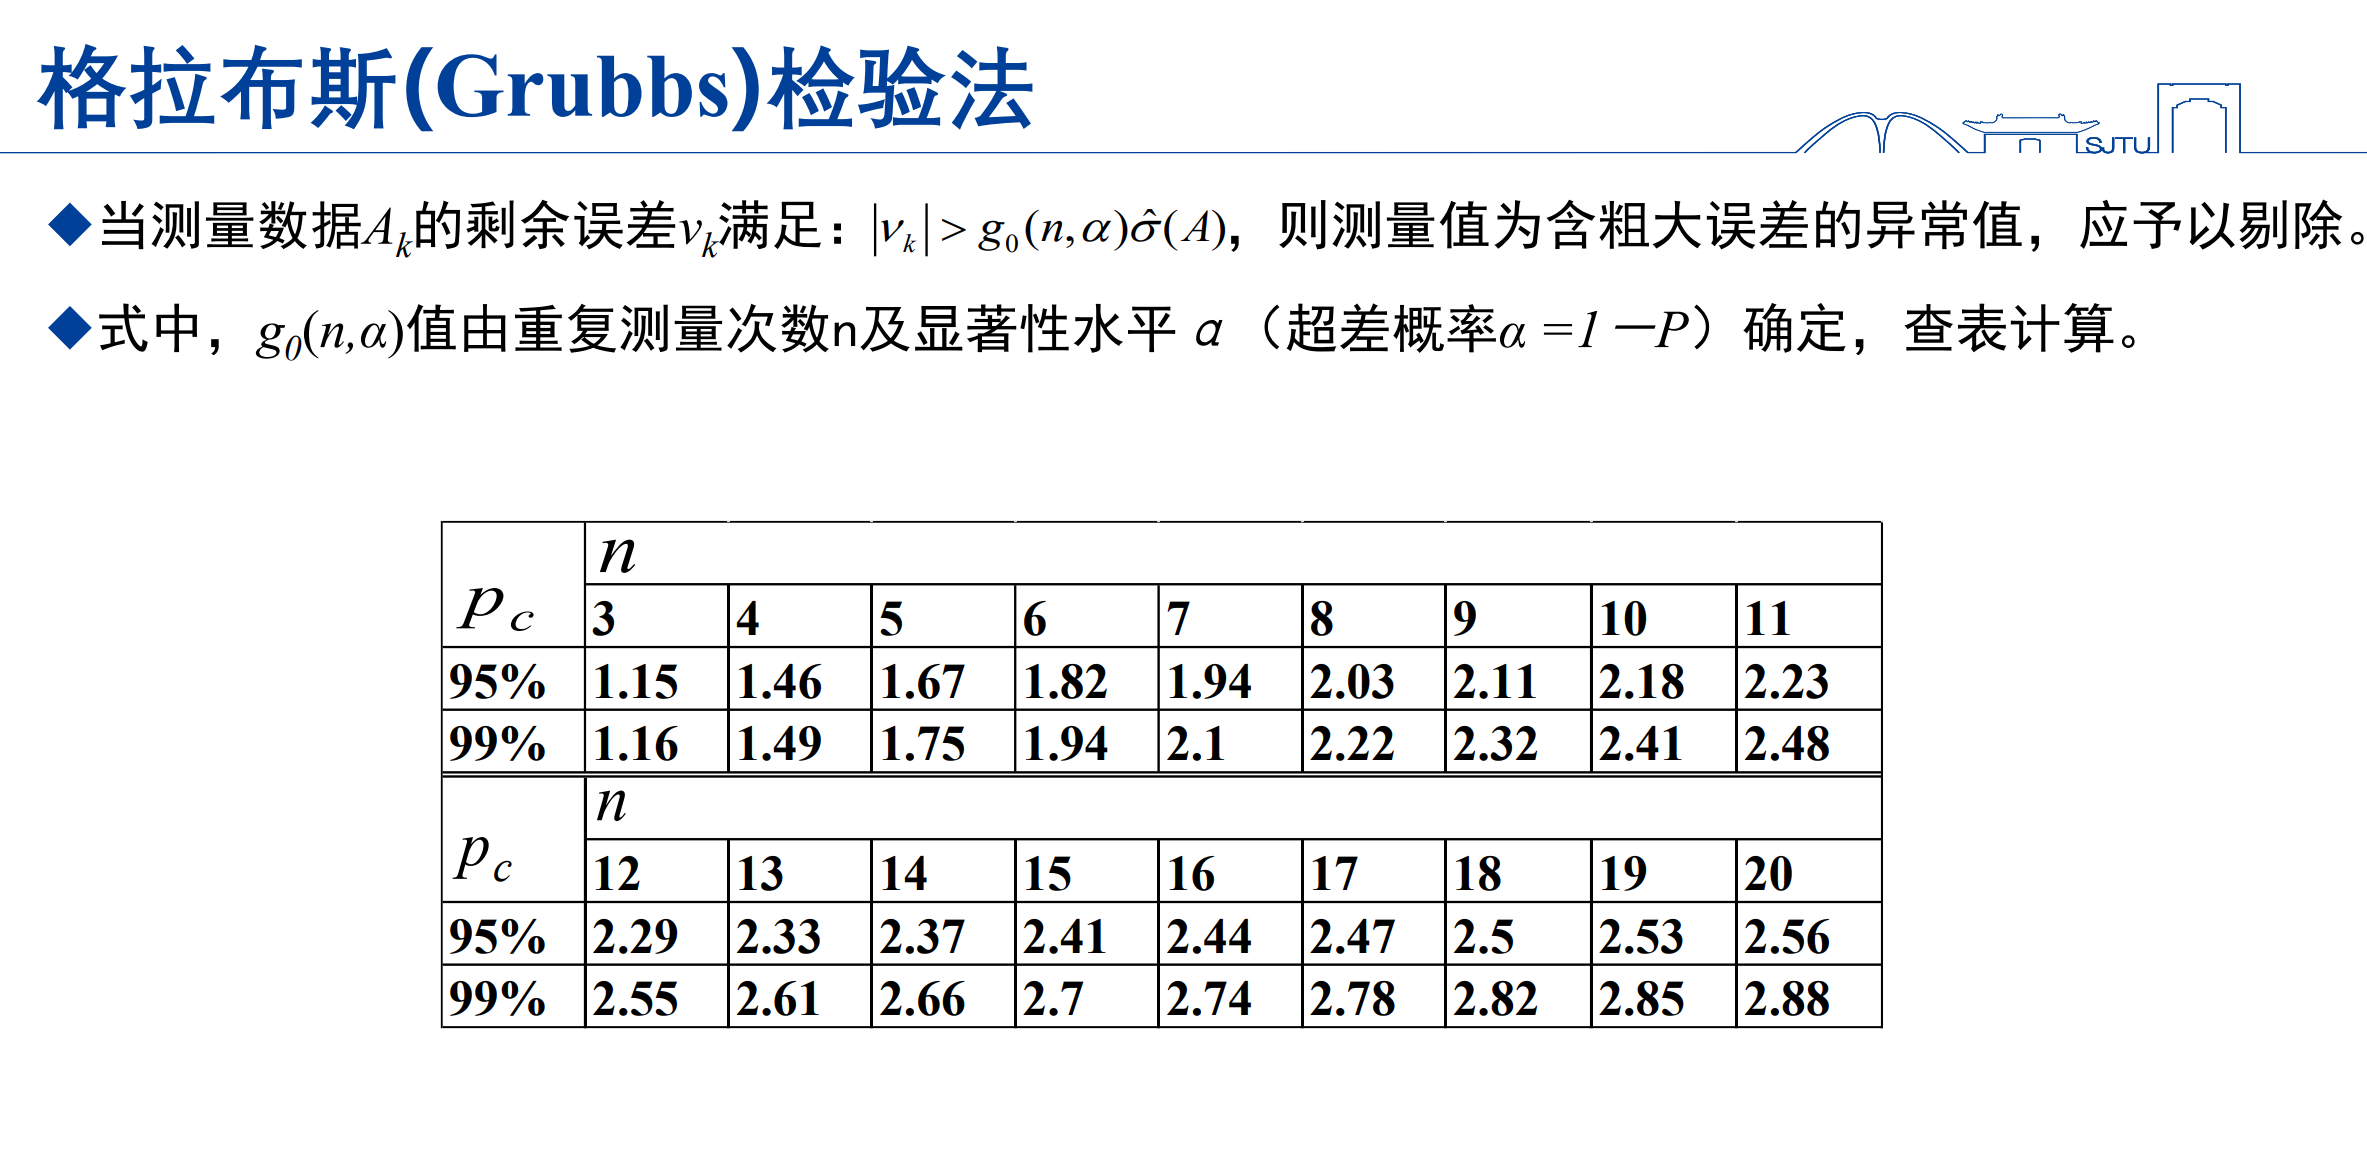
基本法则:给定置信区间后,超出置信区间的数据存在粗大误差
拉伊达法则:视误差正态分布,超出\(3\sigma\)区间的数据存在粗大误差(\(n \geq 10\))
Grubbs 法则:
- 处理-剔除
只能单个剔除,每剔除一次均需要重新计算 " 算术平均值-实验标准差 ",再判断是否存在粗大误差
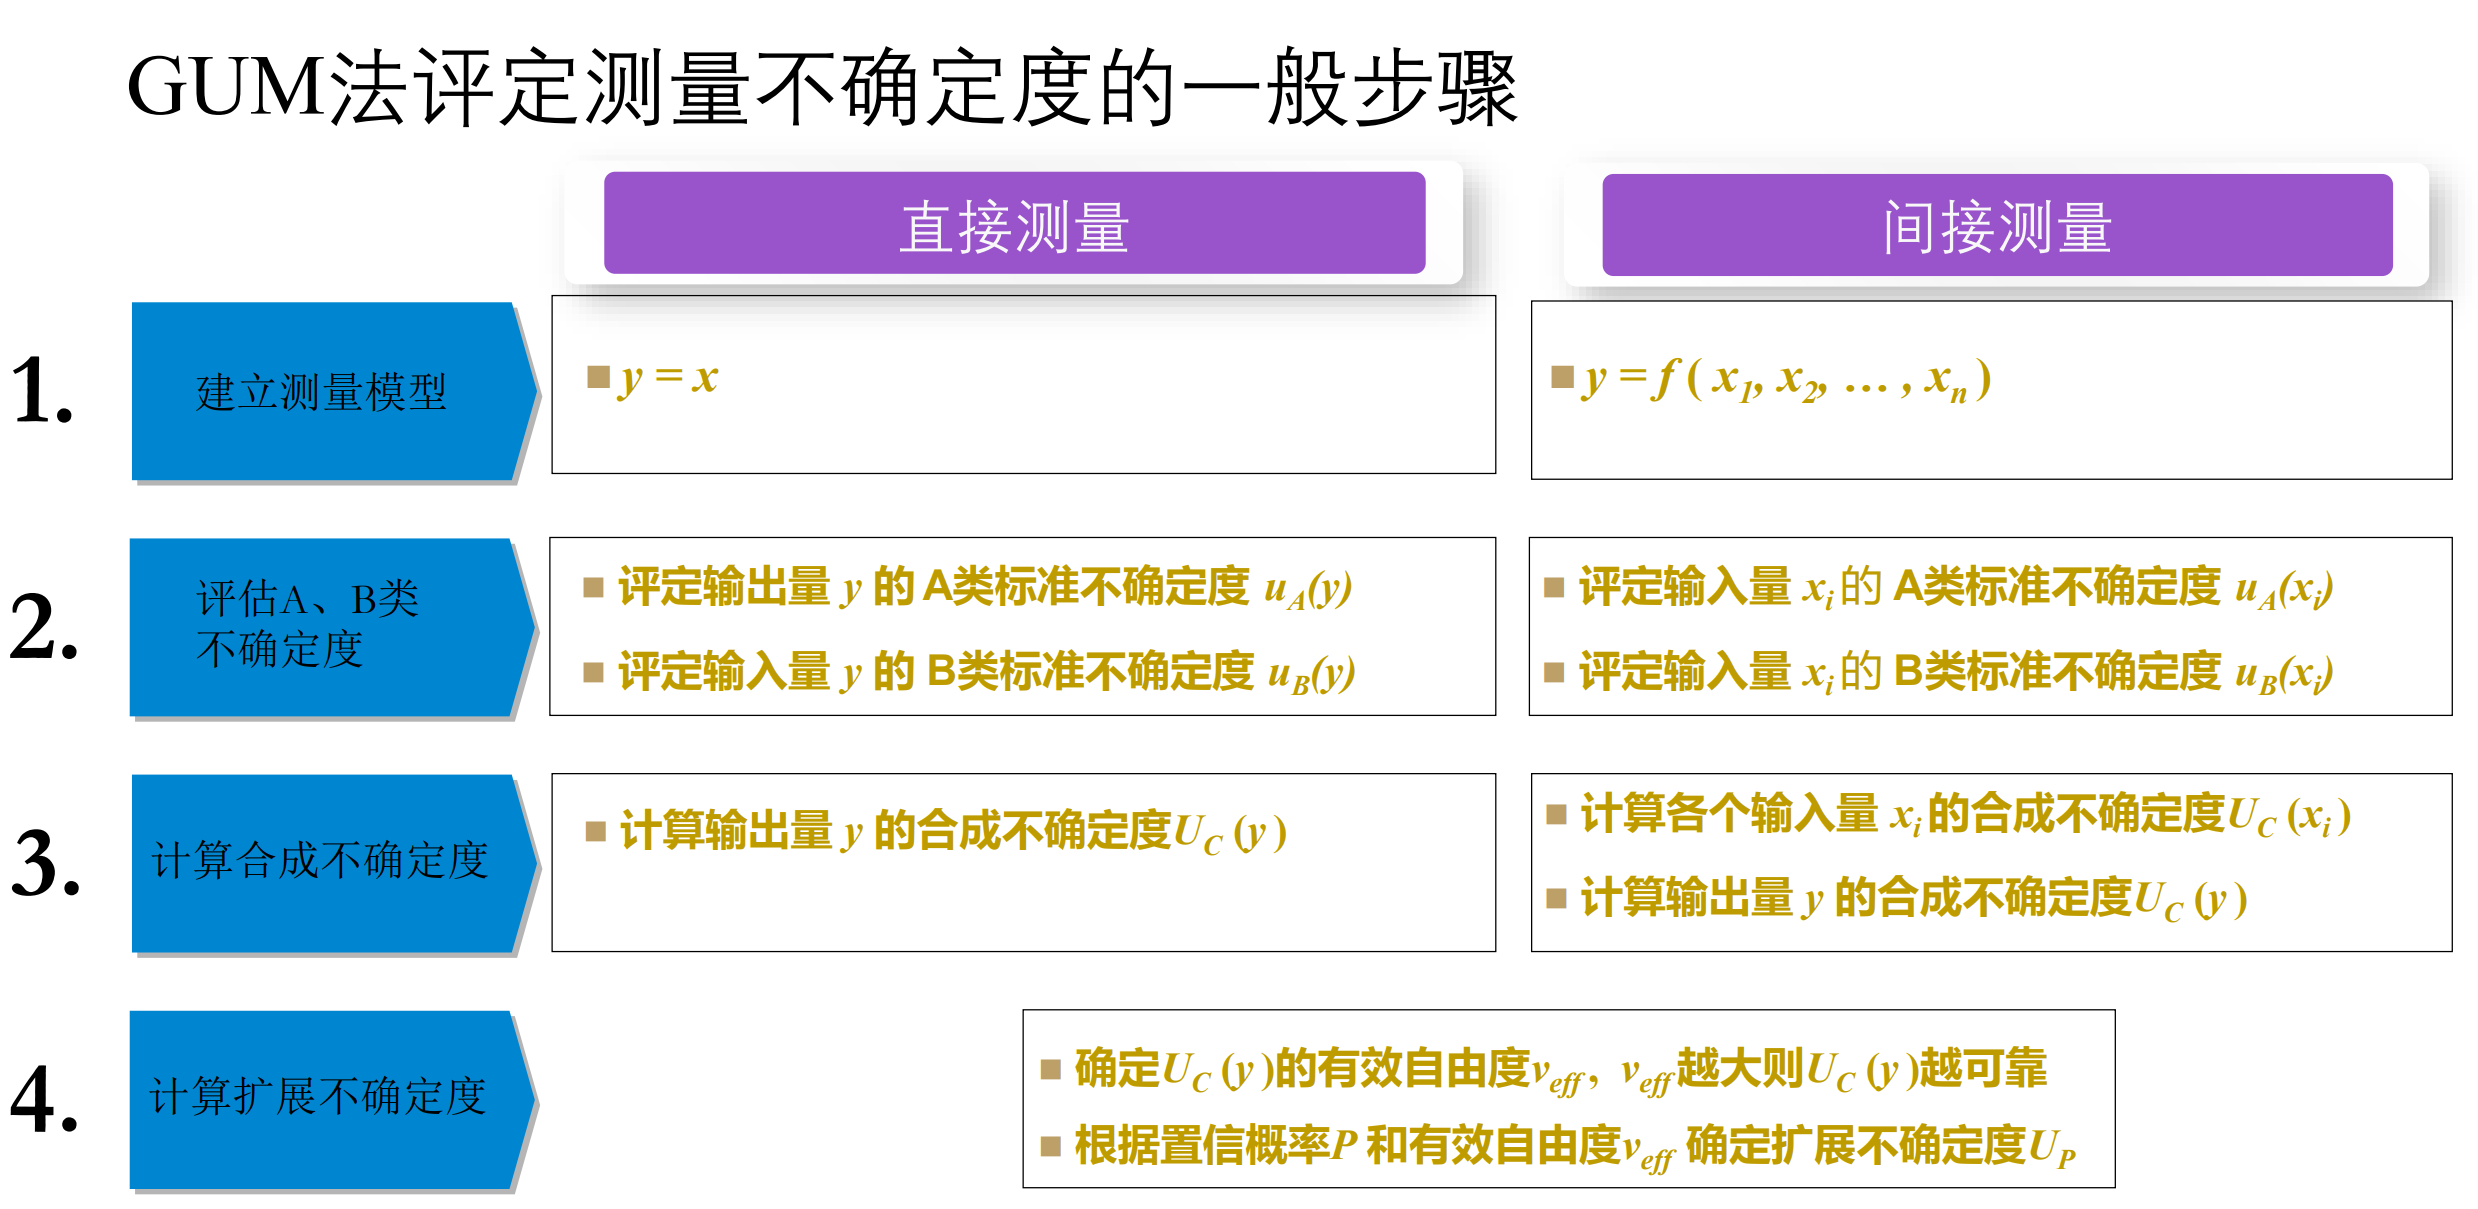
9、测量不确定度及其评定方法
测量报告:$ 被测量 = 估计值 \pm 测量不确定度 U\ \ 单位(置信概率 P)$
测量不确定度表征了 " 测量 " 这一行为的准确性,测量结果的可信赖性
- 测量不确定度的方法
GUM 法:对称分布(常用)
MCM 法:非对称分布
- 两类不确定度
A 类不确定度:符合统计规律
B 类不确定度:不符合统计规律
\(a\)为区间半宽度,\(K\)为置信因子
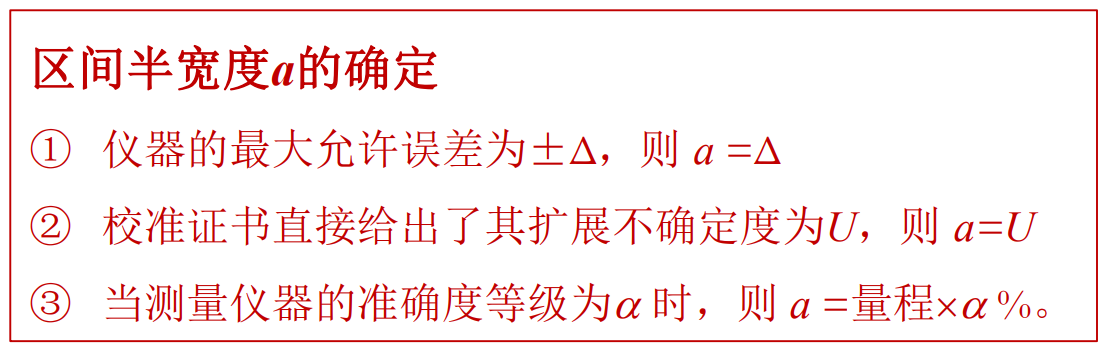
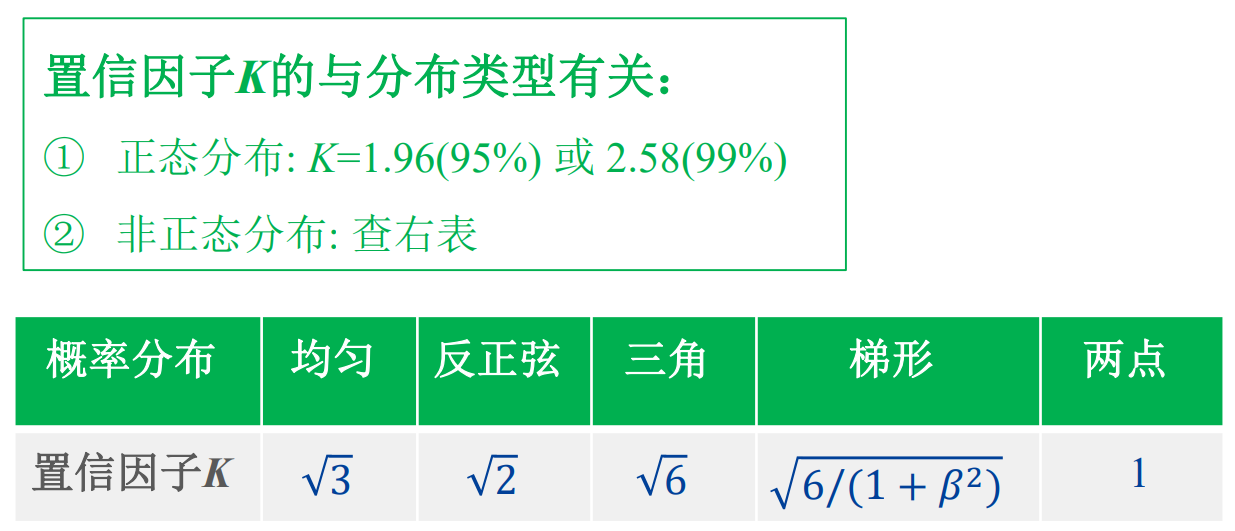
分布类型的确定:
均匀:不了解被测值分布 / 误差来源仪器等客观环境 / 被测值在区间内均匀分布
反正弦:中心概率小,两边概率大
三角:中心概率大,两边概率小
梯形:被测量分布为大小不同的均匀分布之和
正态:给出置信概率和扩展不确定度时 / 被测量受多个独立随机量影响
- 合成不确定度\(\mathbf{u}_{\mathbf{C}}\)
两种情况,直接 / 间接测量
- 直接测量:
- 间接测量:用输入\(x_{i}\)的合成不确定度\(u_{C}(x_{i})\)表示输出\(y\)的合成不确定度\(u_{C}(y)\)
两个公式,对应两种测量模型
\(Y = f\left( X_{i},X_{i + 1}\ldots \right)\):
\(Y = f(X_{i}^{P_{i}} \cdot X_{i + 1}^{P_{i + 1}}\ldots)\):
- 有效自由度(合成不确定度的有效自由度)
- 直接测量:
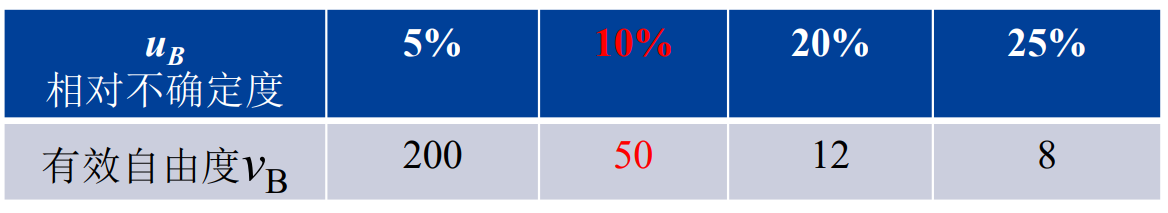
\(v_{B}\)为 B 类不确定度的有效自由度,由下表给出:
(一般假设\(u_{B}\)相对不确定度为 10%,即\(v_{B}\)取 50)
- 间接测量:
两个公式,对应两种测量模型
\(Y = f\left( X_{i},X_{i + 1}\ldots \right)\):
\(Y = f(X_{i}^{P_{i}} \cdot X_{i + 1}^{P_{i + 1}}\ldots)\):
- 扩展不确定度
合成不确定度置信因子\(K = 1\),置信概率太小,为提高置信概率提出扩展不确定度
常用传感器及其调理电路
概述
传感器:能感受被测量并按规律转换成可用输出信号的器件
特点:灵敏性 & 选择性有要求、输出信号适合远距离传送、输入输出关系可复现
变送器:将被测量按规律转化为标准输出信号的装置
特点:输入端有传感器、输出标准信号、有数字通信口
2、金属温度传感器
工作原理:正温度系数
要求:温度系数 / 电阻率较高、性能稳定、输入-输出特性接近线性、便于生产、测温范围大
典型:铂 / 铜电阻
铂:(高温、氧化介质)性能稳定,工艺性好;成本较高,温度系数偏小,非线性
铜:工艺性好;(高温、氧化介质)性能不稳定,电阻率低,非线性比 Pt 大
接线制
- 两线制:引线短,引线电阻可忽略
- 三线制:需考虑引线电阻,但可消除
- 四线制:可消除引线电阻 & 接触电阻(Kelvin 夹原理)
热电偶
Seeback 效应:电路中产生与结点温差有关的热电势
帕尔帖效应:接触面自由电子浓度不同扩散形成稳定电位差——接触热电势
汤姆逊效应:电流流过有温差的匀质导体有额外的吸放热——温差热电势
要求:
- 两种材料构成
- 两结点温度相同时总电势为零
- 热电势的大小只与材料和结点温度有关
两个定律:
- 中间导体定律:只要两端的温度相等,热电偶回路中接入第三种材料的导线不会影响热电势
- 中间温度定律:\(E_{AB}(T,0) = E_{AB}\left( T,T_{0} \right) + E_{AB}\left( T_{0},0 \right)\)
- \(E_{AB}\left( T_{0},0 \right)\)称冷端补偿电势,可通过软 / 硬件实现
主要技术参数:允许误差、测量范围、热响应时间(时间常数)
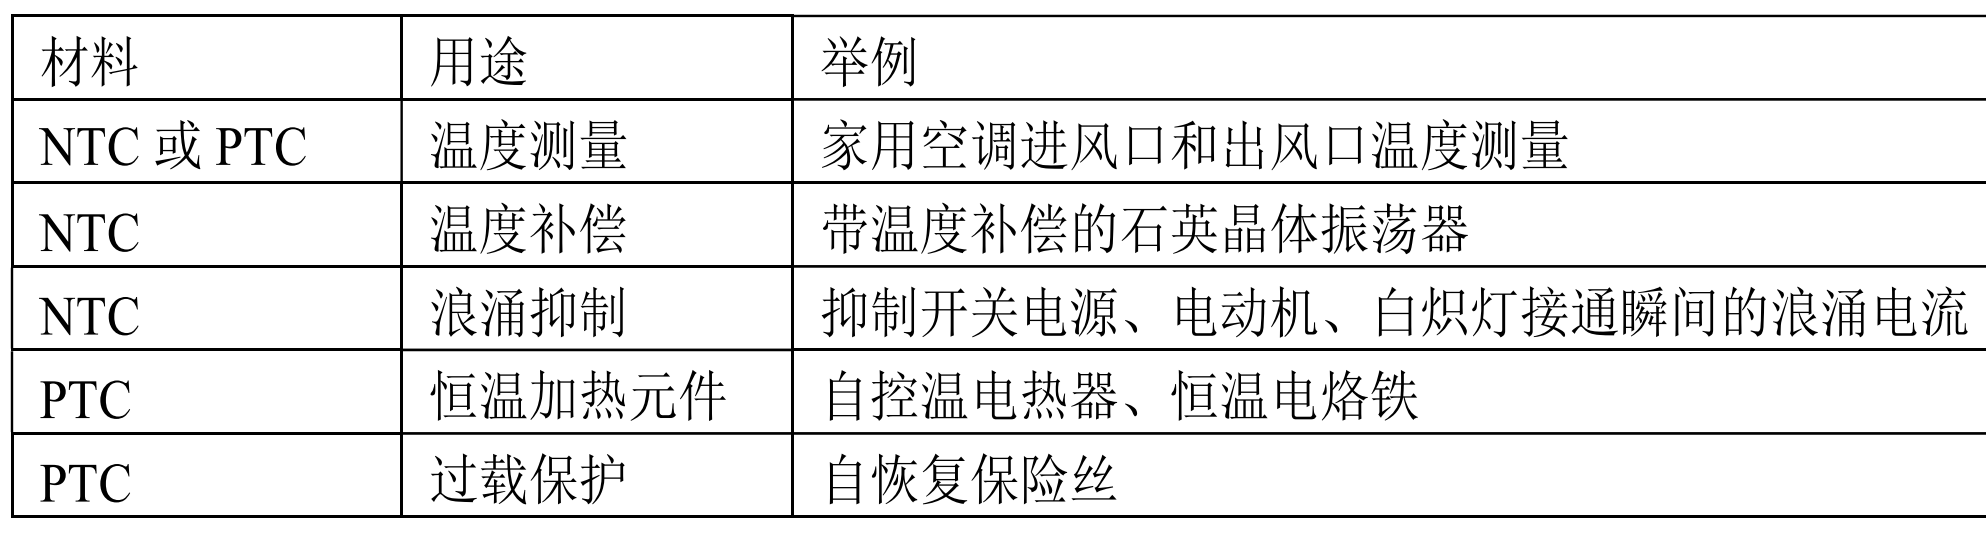
热敏电阻
材料: 陶瓷 / 高分子
分类:正 / 负 / 临界温度系数
特点:灵敏、常温阻值大、体积小、响应快、成本低;分散性 / 非线性大、互换性 / 稳定性差
应用:
霍尔传感器
- 霍尔效应:
霍尔元件多用 N 型半导体,越薄\(K_{H}\)越大
开 / 闭环异同:
- 开环——直测式原理——大电流监测——输出电压信号
- 闭环——磁平衡原理——小电流监测——输出电流信号
- 闭环在响应时间 / 精度上要比开环的好很多, 开 / 闭环都可以监测交流电
压电传感器
压电效应:描述形变与电势关系
- 正压电效应:外力——形变——电势
- 逆压电效应:电势——(内力)——形变
压电材料:晶体、陶瓷、高分子材料
存在漏电流不适合静态测量,适用动态测量
输出信号会受到电缆长度与形状影响
光电传感器
光电效应:描述光强与电气量关系
- 外光电效应:光照——电子逸出
- 内光电效应:光照——电阻变化
- 光生伏特效应:光照——电动势(光敏晶体管,光电压源)
光信号检测:透射、反射、辐射、遮挡
旋转光电编码器:反映旋转运动物理量的数字式传感器
- 绝对值编码器:输出代表绝对角度的编码,\(N\)条码道可输出个\(2^{N}\)个二进制编码,每个编码代表一个角度
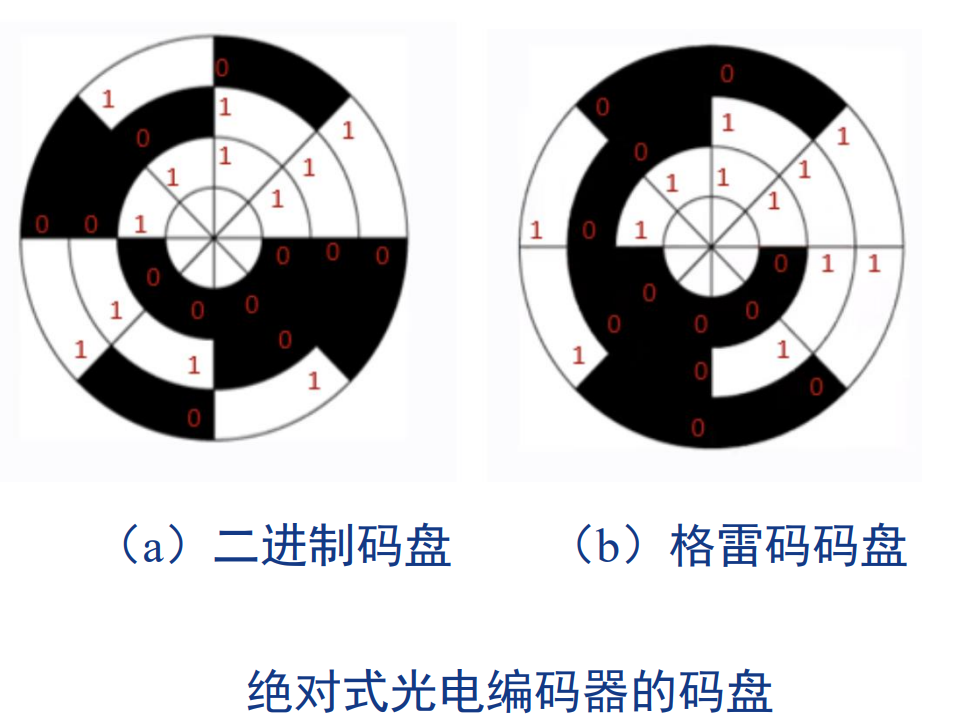
- 增量编码器:输出双路正交脉冲,异或后可增加分辨力
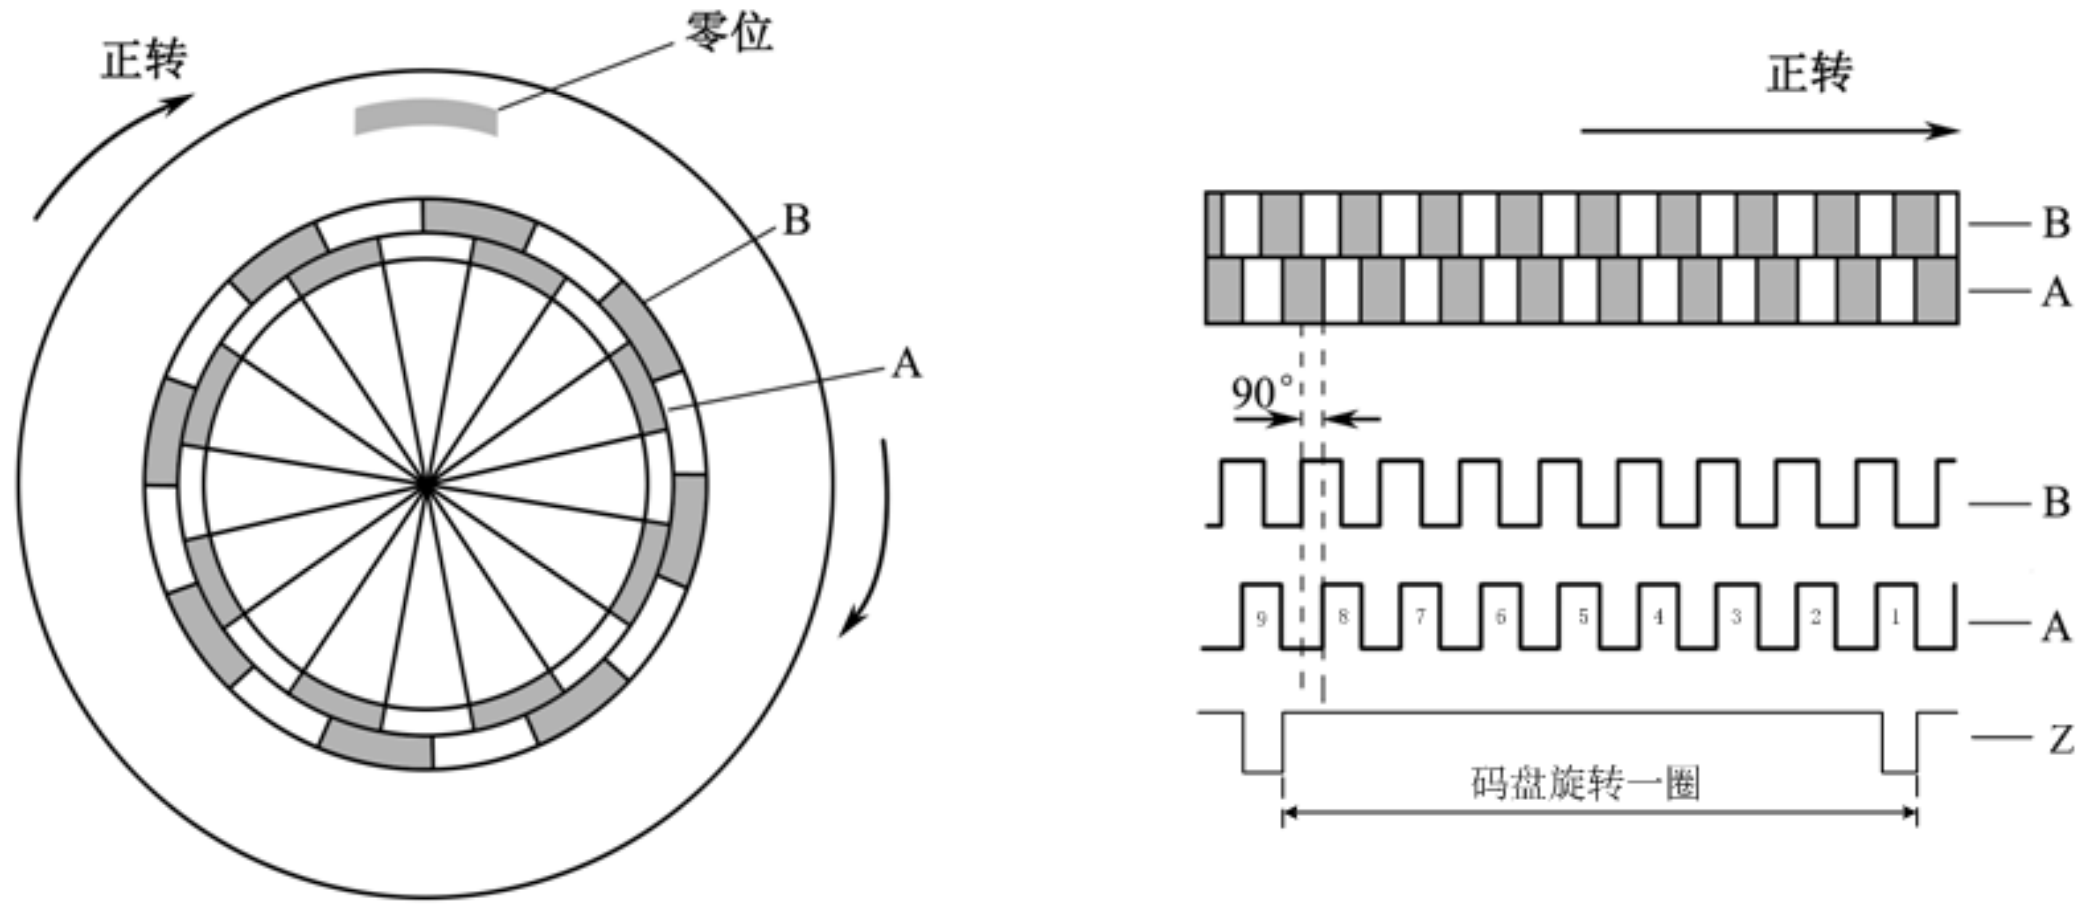
- 格雷码码盘:抗扰动优于二进制码盘
电容式传感器
- 平板电容公式:
类型:变间隙 / 面积 / 介电常数式
计算电容改变量,计算灵敏度
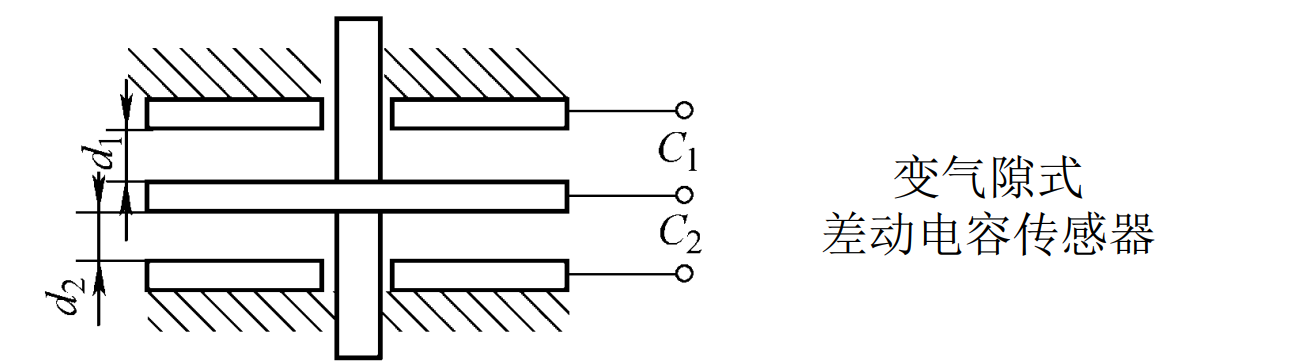
差动电容传感器:变\(d\)的灵敏但非线性大,常用差动型,差动结构传感器配合差动电桥可改善非线性、提高灵敏度
电感式传感器
- 理想电感公式:
- 类型:变间隙 / 面积式,螺管式
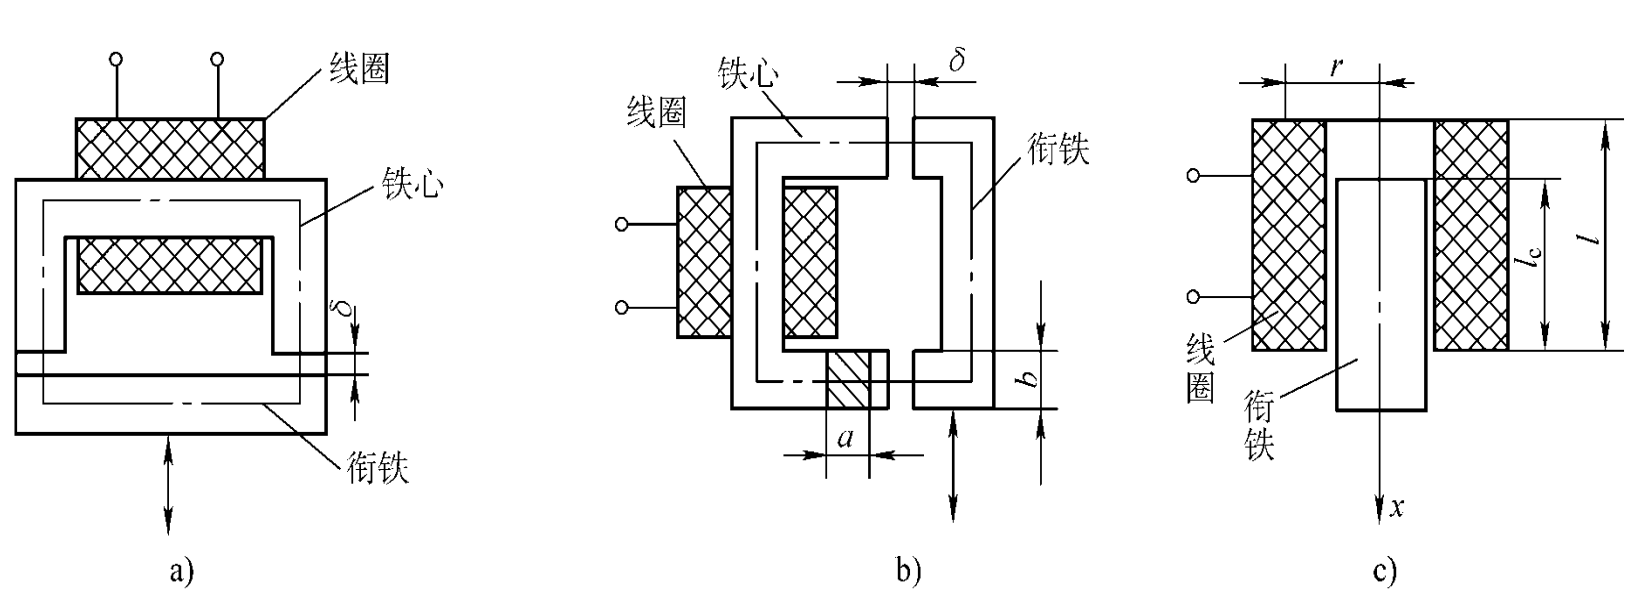
类似电容式传感器,变间隙式灵敏高,非线性误差大,常用差动结构
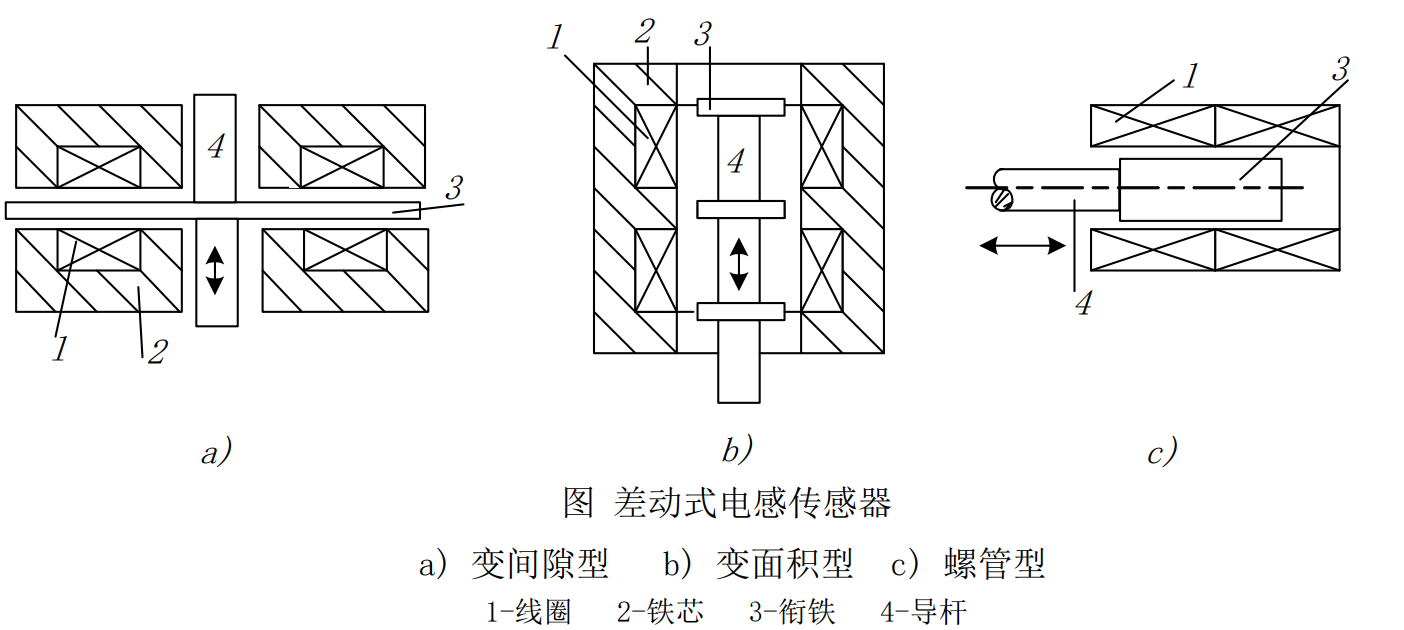
变面积式测量范围大、非线性误差小,灵敏度低
差动传感器与测量电桥
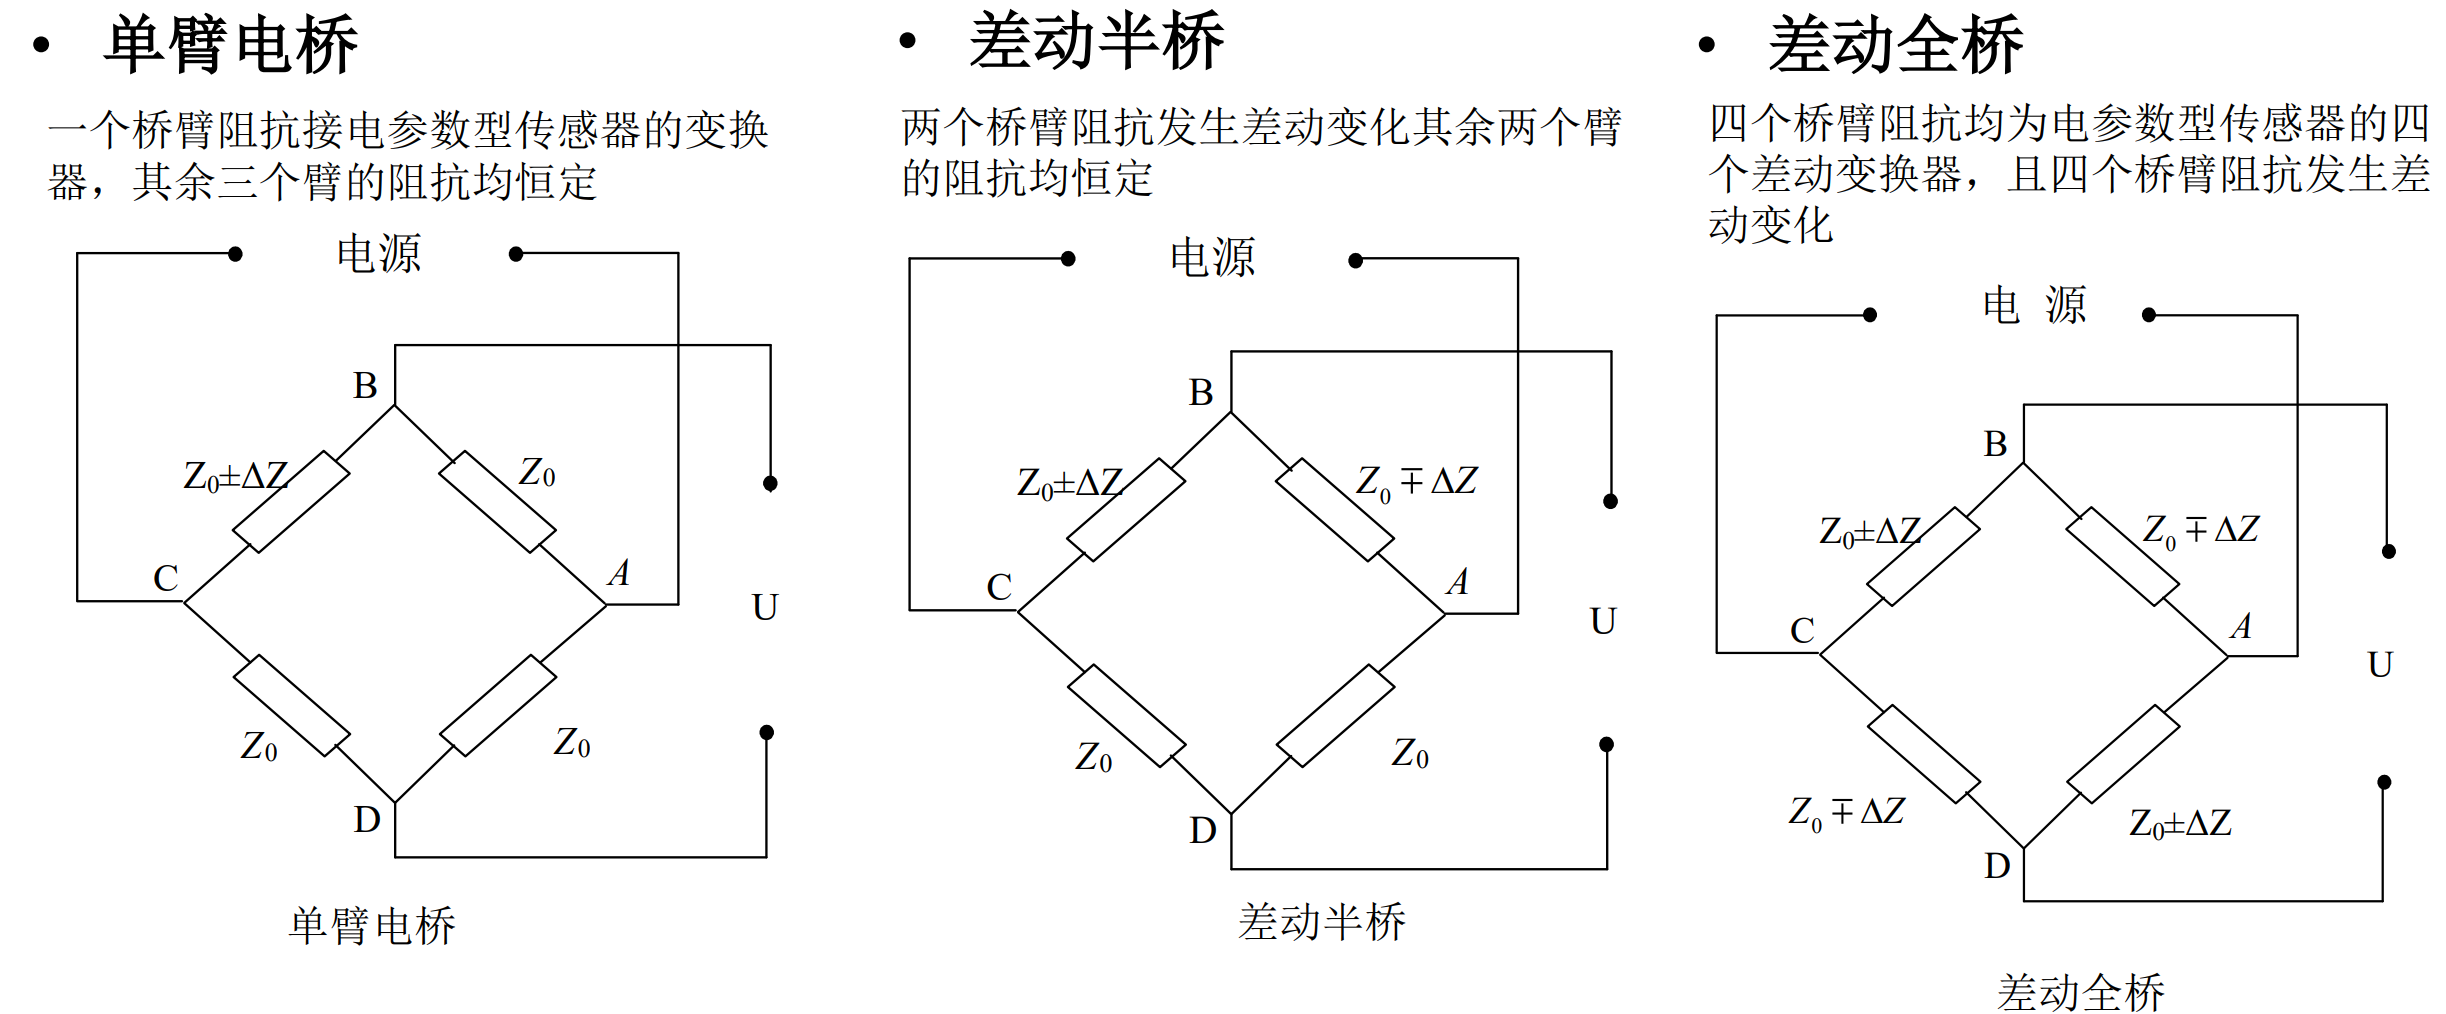
特点:
- 与单臂电桥相比,差动电桥灵敏度高、非线性误差小,能抵偿同符干扰
- 差动传感器与差动电桥配合,能提高测量系统性能
- 恒流源供电的差动全桥理论上无温度误差
变压器式交流电桥
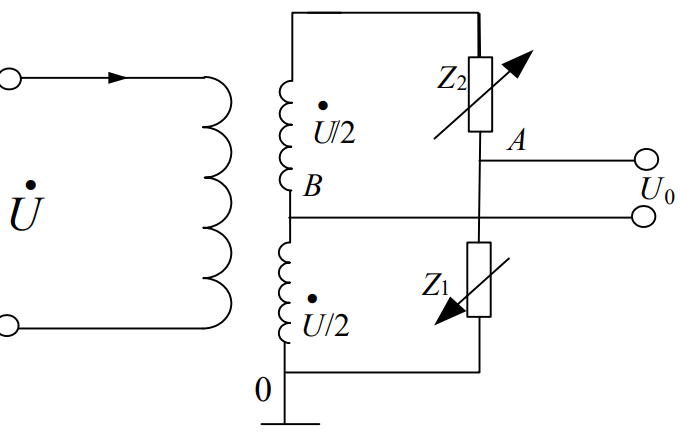
\(U_{0}\)与\(\mathrm{\Delta}Z\)成正比,但无法辨别衔铁移动的方向,需引入鉴相环节
集成运放与调理电路
概述
- 集成运放功能:电压放大、共模抑制、阻抗转换
- 应用:同相 / 反相放大器,差分放大器
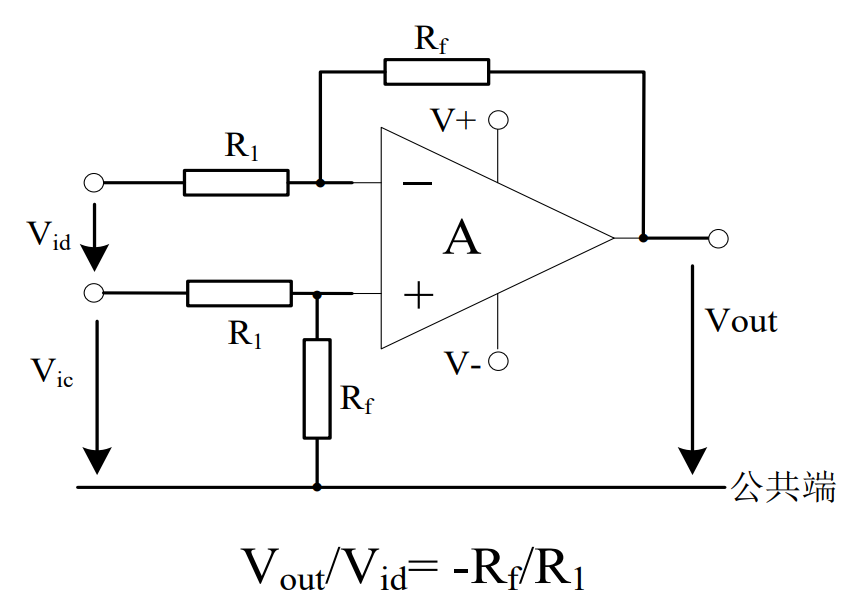
- 集成运放结构:
- 输入级:差分放大——抑制共模,实际存在失调
- 输出级:推挽电路——降低输出电阻,增强驱动能力
指标
差分放大电路参数不对称导致输入失调
- 输入失调电压:使输出为 0 需在输入端加的偏置电压
$$ V_{IO} $$ - 输入失调电流:使输出为 0 需在输入端加的偏置电流之差
$$ I_{IO} $$ - 输入失调温漂:单位温度变化引起的输入失调变化
- 输入失调电压:使输出为 0 需在输入端加的偏置电压
实际信号 = 差模信号 + 共模信号
对于两个信号,共模指对地量,差模指两者相异量。单信号无所谓差 / 共模差模 / 共模电压增益:开环时输出电压变化量与输入差 / 共模电压变化量之比(dB)
$$ A_{vd} = \frac{\Delta V_{out}}{\Delta V_{id}},\quad A_{vc} = \frac{\Delta V_{out}}{\Delta V_{ic}} $$共模抑制比 CMRR:差模、共模电压增益之比(dB)
$$ CMRR = 20\log_{10}\left|\frac{A_{vd}}{A_{vc}}\right| $$单位增益带宽 / -3dB 增益带宽:幅频特性 0dB / -3dB 对应的频率(-3dB 为斜率拐点)
输出电压摆率(Slew Rate):输出电压变化率(反映跟随突变量的能力)
$$ SR = \frac{dV_{out}}{dt}\bigg|_{\max} $$输入 / 输出摆幅:轨对轨(Rail-to-Rail)——输入 / 输出电压可接近电源电压,上至上限、下至下限
电源抑制比 PSRR:电源变化与输出电压变化之比
$$ PSRR = 20\log_{10}\left|\frac{\Delta V_{CC}/V_{CC}}{\Delta V_{out}}\right| $$
共模抑制 & 高共模阻塞
共模信号来源:电桥、多点接地、高位采样
共模六边形
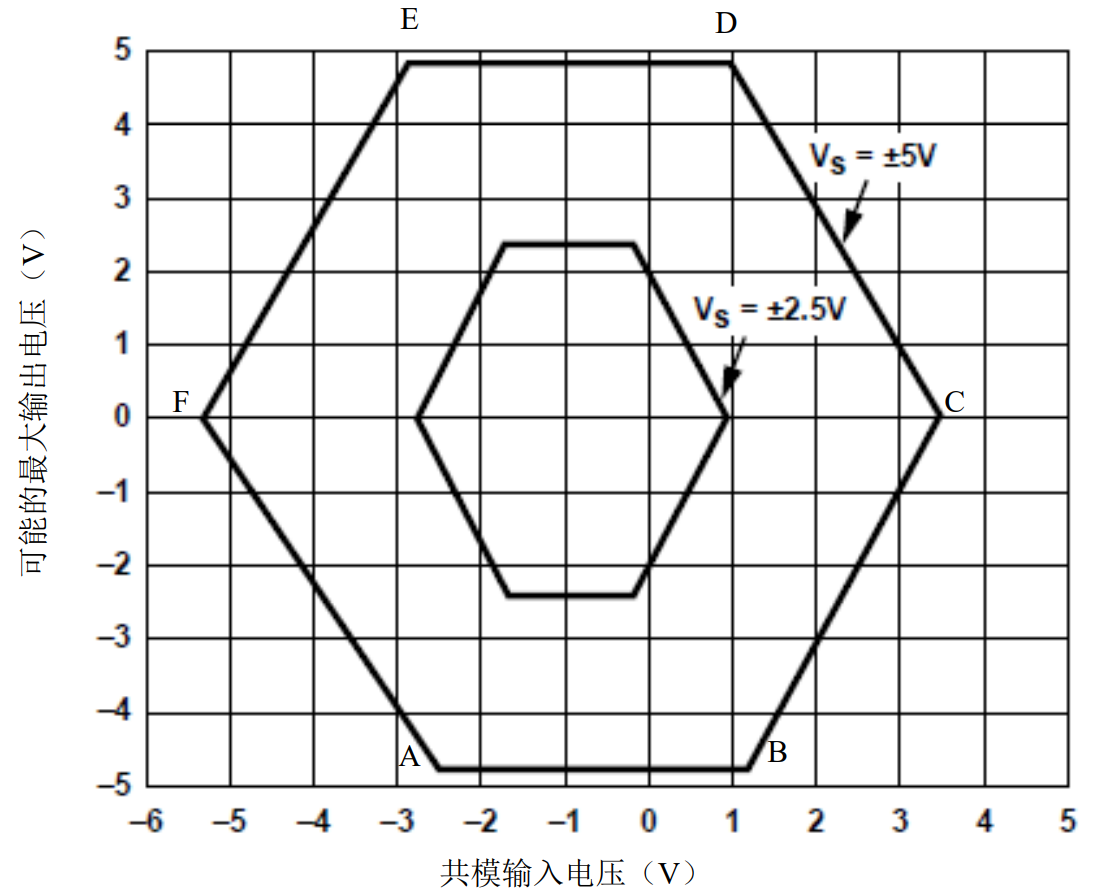
- F、C 点对应横坐标即共模阻塞电压,输入级晶体管已处于饱和导通或截止状态
- 共模分量应该限制在 AB、ED 范围内
仪表放大器
特点:差分放大、闭环、高输入阻抗、外部电阻调增益、抬高输出共模电压
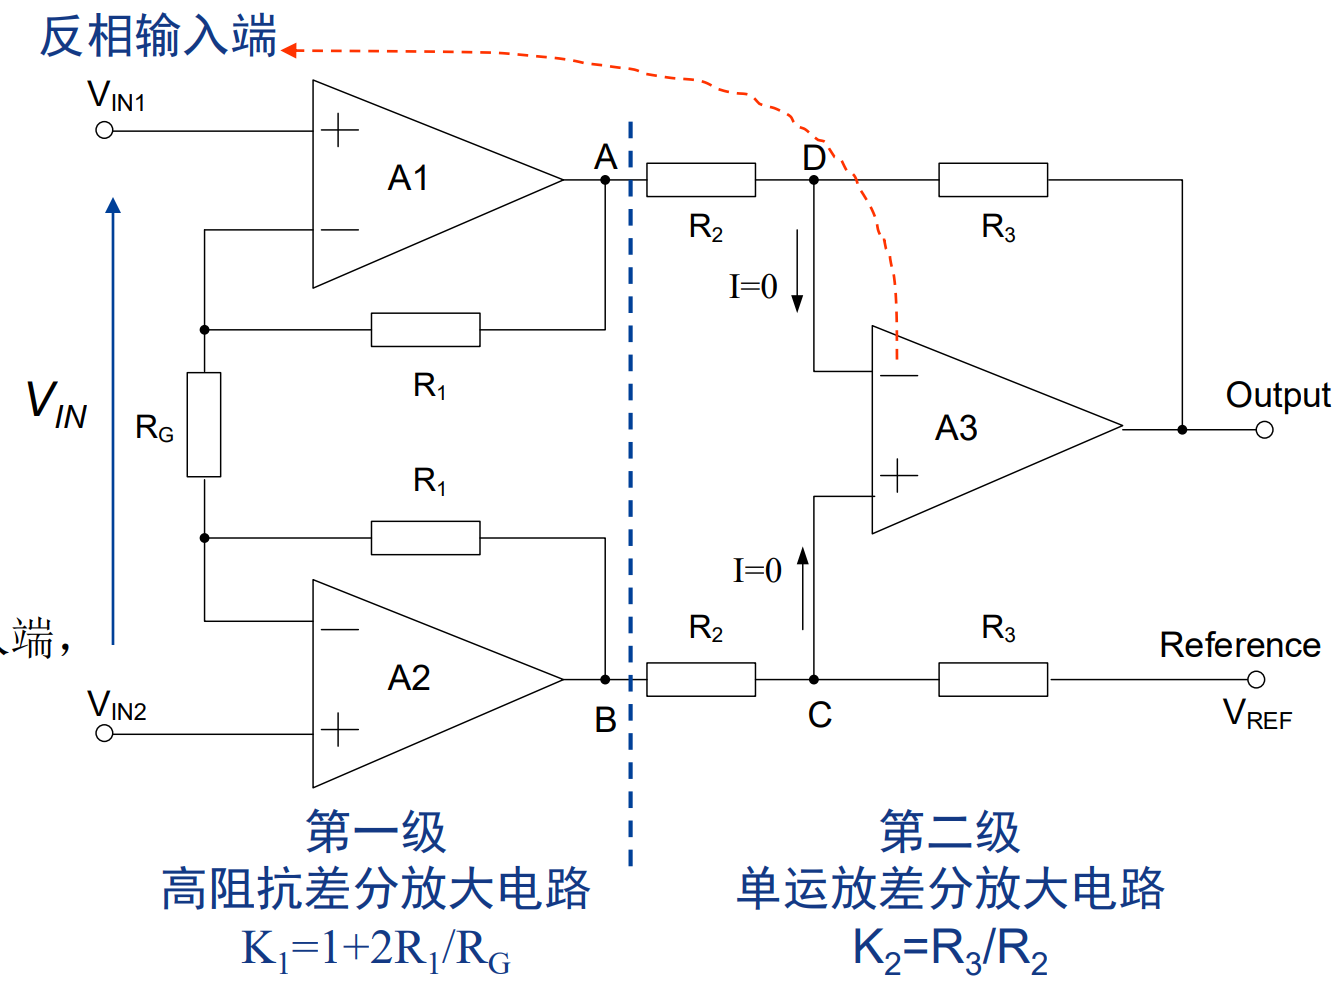
\(V_{REF}\)抬高输出电压
电气测量技术
互感器分类:电磁式、电子式
电磁式互感器
- 测量一次电压 / 电流,误差小
电磁式电压互感器 PT,一次电压励磁,二次接高阻电压表,二次不能短路
电磁式电流互感器 CT,一次电流励磁,二次接低阻电流表,二次不能开路 - 误差:稳态误差(比差、角差),暂态误差(复合误差)
分析
变压器 T 等效:
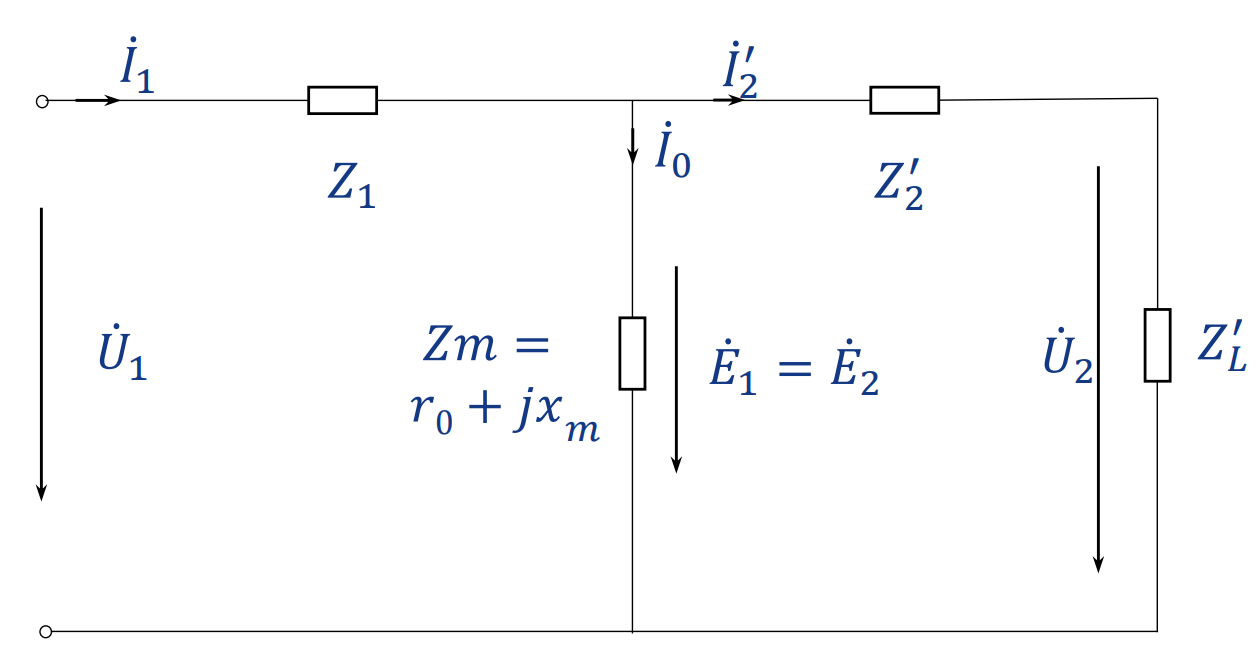
- 电压比差原因:\(Z_{1}\)和\(Z_{2}'\)不为 0
- 电流比差原因:\(Z_{m}\)不为\(\infty\)
- PT 波峰饱和影响:减小,与电网对地容抗谐振
CT 波峰饱和影响:\(Z_{m}\)减小,\(I_{0}\)增大出现尖顶波,\(I_{2}'\)减小出现陷顶波 - PT 过励磁影响:暂态电压升高
CT 过励磁影响:短路电流过大或偏移 - 开口三角绕组作用:检测零序电压,可接电阻快速阻尼铁磁谐振
- 改善 CT 暂态特性:
改变运行方式、增加串联电抗器————限制短路电流
设计合适的电流互感器结构和参数————提高不饱和阈值 - 5P20:一次短路电流增至 20 倍额定电流时复合误差不大于 5%,20 称准确限值系数
电子式互感器
一次传感器 + 一次转换器 —— 传输系统 —— 二次转换器 —— 合并单元 —— 数字输出
- LPCT:铁芯材料为高磁导率超微晶合金,额定输出电压低(不推保护)即功耗低
饱和特性介于电磁式 CT 和罗氏线圈之间 - 罗氏线圈:输出电压正比于输入电流一阶导数
优点:线性度好、测量范围大、响应快、带宽高、无相角差、无二次开路危险 - 无源光学电流互感器 OCT
法拉第磁光效应:线偏振光通过磁场中磁光材料时偏振面会随平行光线磁场的大小变化而旋转 - 光学电压互感器 OVT
Pockels 效应:光透过处于电场中晶体发生双折射,快慢轴相位差与被测电压成正比 - 电容式电压互感器 CVT
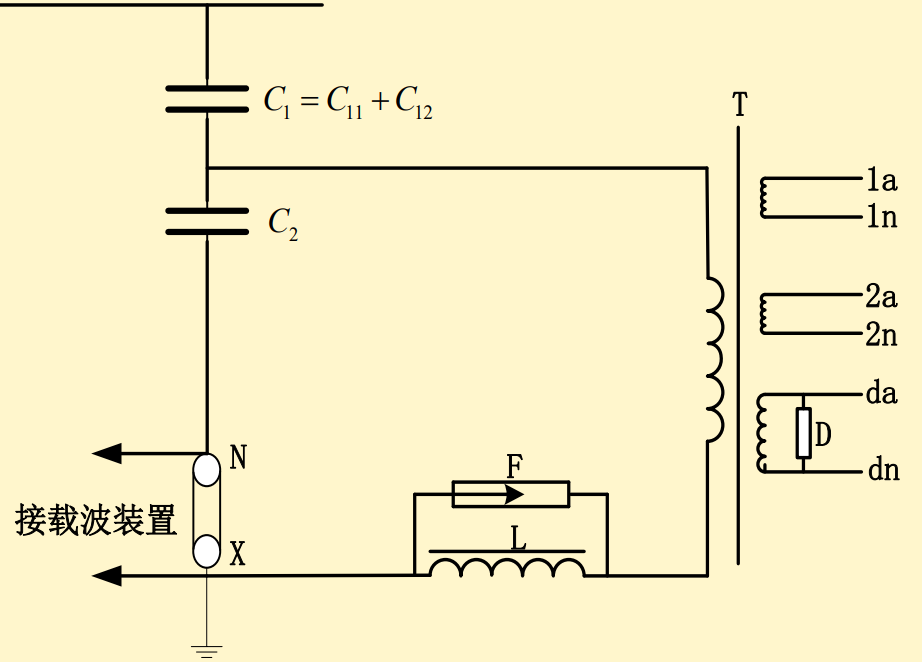
\(L\)补偿\(C_{1} + C_{2}\),D 阻尼谐振
- 电子式互感器优点:体积小、重量轻、功耗低
指针式电工仪表
磁电式、电磁式、电动式
- 磁电式电流表
- 原理:游丝阻转矩与转动转矩平衡,指针偏转角与线圈电流成正比
- 楞次定律阻尼作用快速稳定
- 用途:测量直流电压 / 电流
- 优点:刻度均匀、灵敏准确、阻尼强、低功耗、受外界磁场影响小
- 缺点:只能测直流、价格高、过载能力小
- 原理:游丝阻转矩与转动转矩平衡,指针偏转角与线圈电流成正比
- 电磁式电流表(排斥式)
- 原理:电流产生磁场,定 / 动铁片同极磁化,同极相斥转动
- 优点:结构简单、价格低、能测交 / 直流
- 缺点:刻度不均匀、准确度差
- 电动系功率表
- 原理:可动线圈偏转角正比于负载功率
- 功率表 “*” 端接电源同一极
数字化电气测量系统
ADC 概述
Analog Digital Converter:对模拟量进行采样、量化、编码的器件
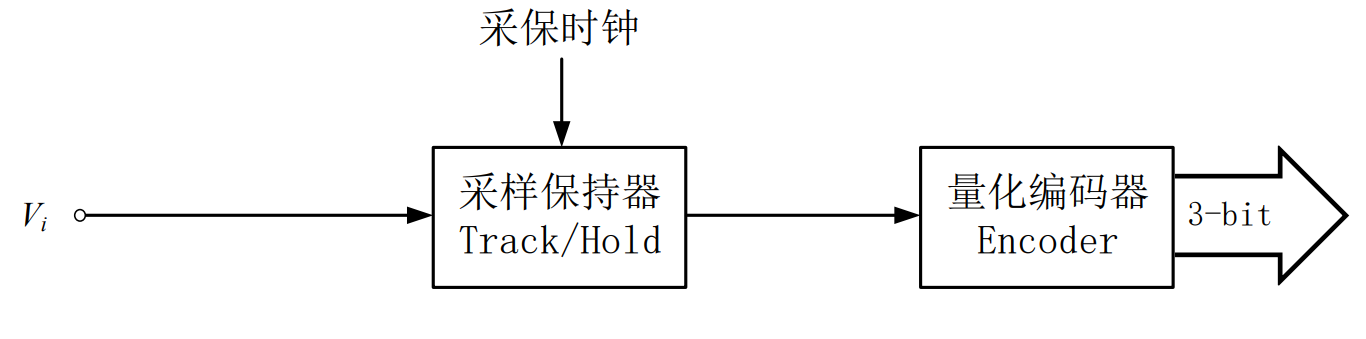
ADC= 采样保持器 + 量化编码器
- 指标:采样频率、编码位数 N
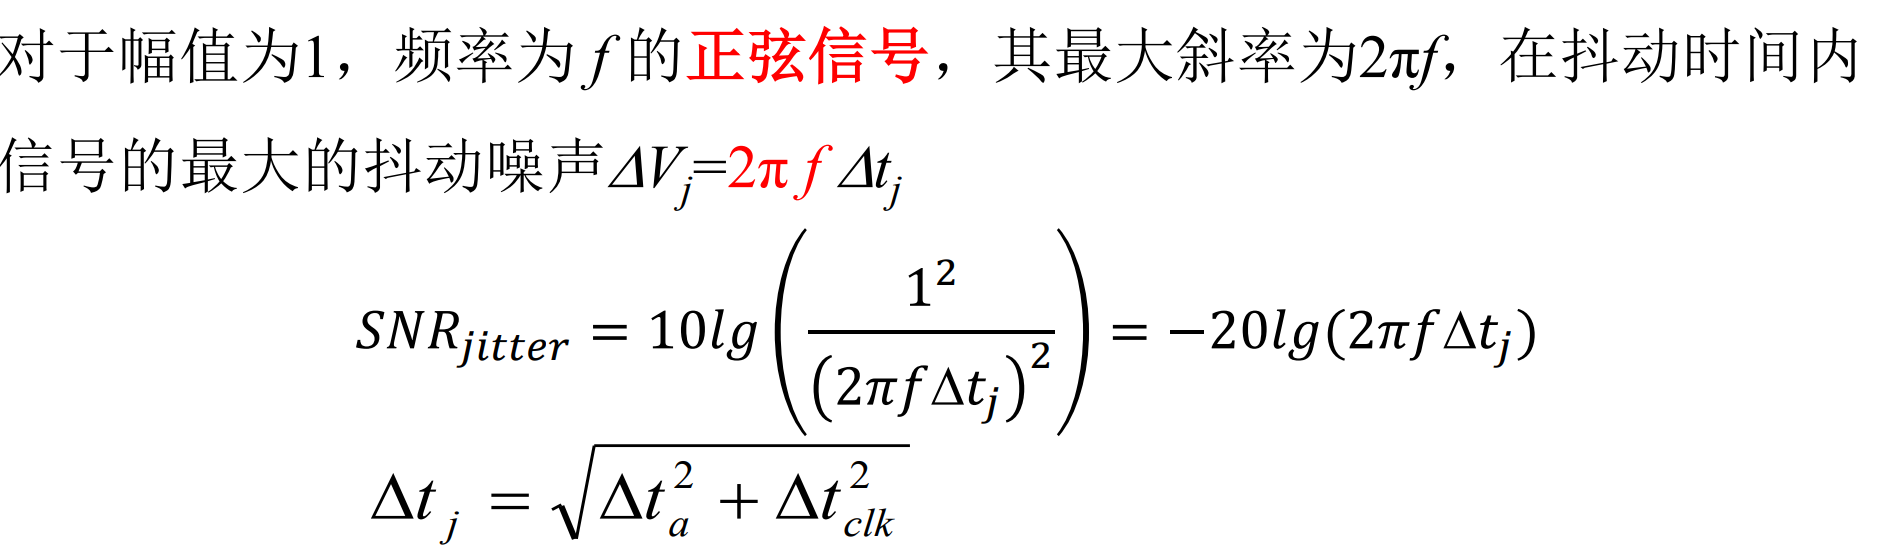
- 采样保持器的抖动:孔径抖动\(\mathrm{\Delta}t_{a}\),时钟抖动\(\mathrm{\Delta}t_{c}\)
- 总抖动时间:
$$ \mathrm{\Delta}t_{jitter} = \sqrt{\mathrm{\Delta}t_{a}^{2} + \mathrm{\Delta}t_{c}^{2}} $$ - 抖动误差:
$$ \mathrm{\Delta}V_{j} = \frac{dV}{dt}\mathrm{\Delta}t_{jitter} $$
静态特性
静态特性:阶梯曲线
量化误差 / 量化噪声:静态特性与拟合直线间的锯齿状误差,有大量谐波
噪声有效值 =\(\frac{LSB}{\sqrt{12}}\),最大值 =\(\frac{LSB}{2}\)
动态特性
信噪比(常用)
谐波畸变率:\(THD = 20lg\frac{V_{signalRMS}}{V_{THDRMS}}\)
信纳比:\(SINAD = 20\lg\frac{V_{signalRMS}}{\sqrt{V_{noiceRMS}^{2} + V_{THDRMS}^{2}}}\)
量化误差:\(SNR_{Quantization} = 6.02\ N + 1.76\)
抖动误差:\(SNR_{jitter} = 20\lg\frac{V_{signalRMS}}{V_{jitter}}\)
(N:转化位数,ENOB:有效转化位数)
常见 ADC 的分类与应用
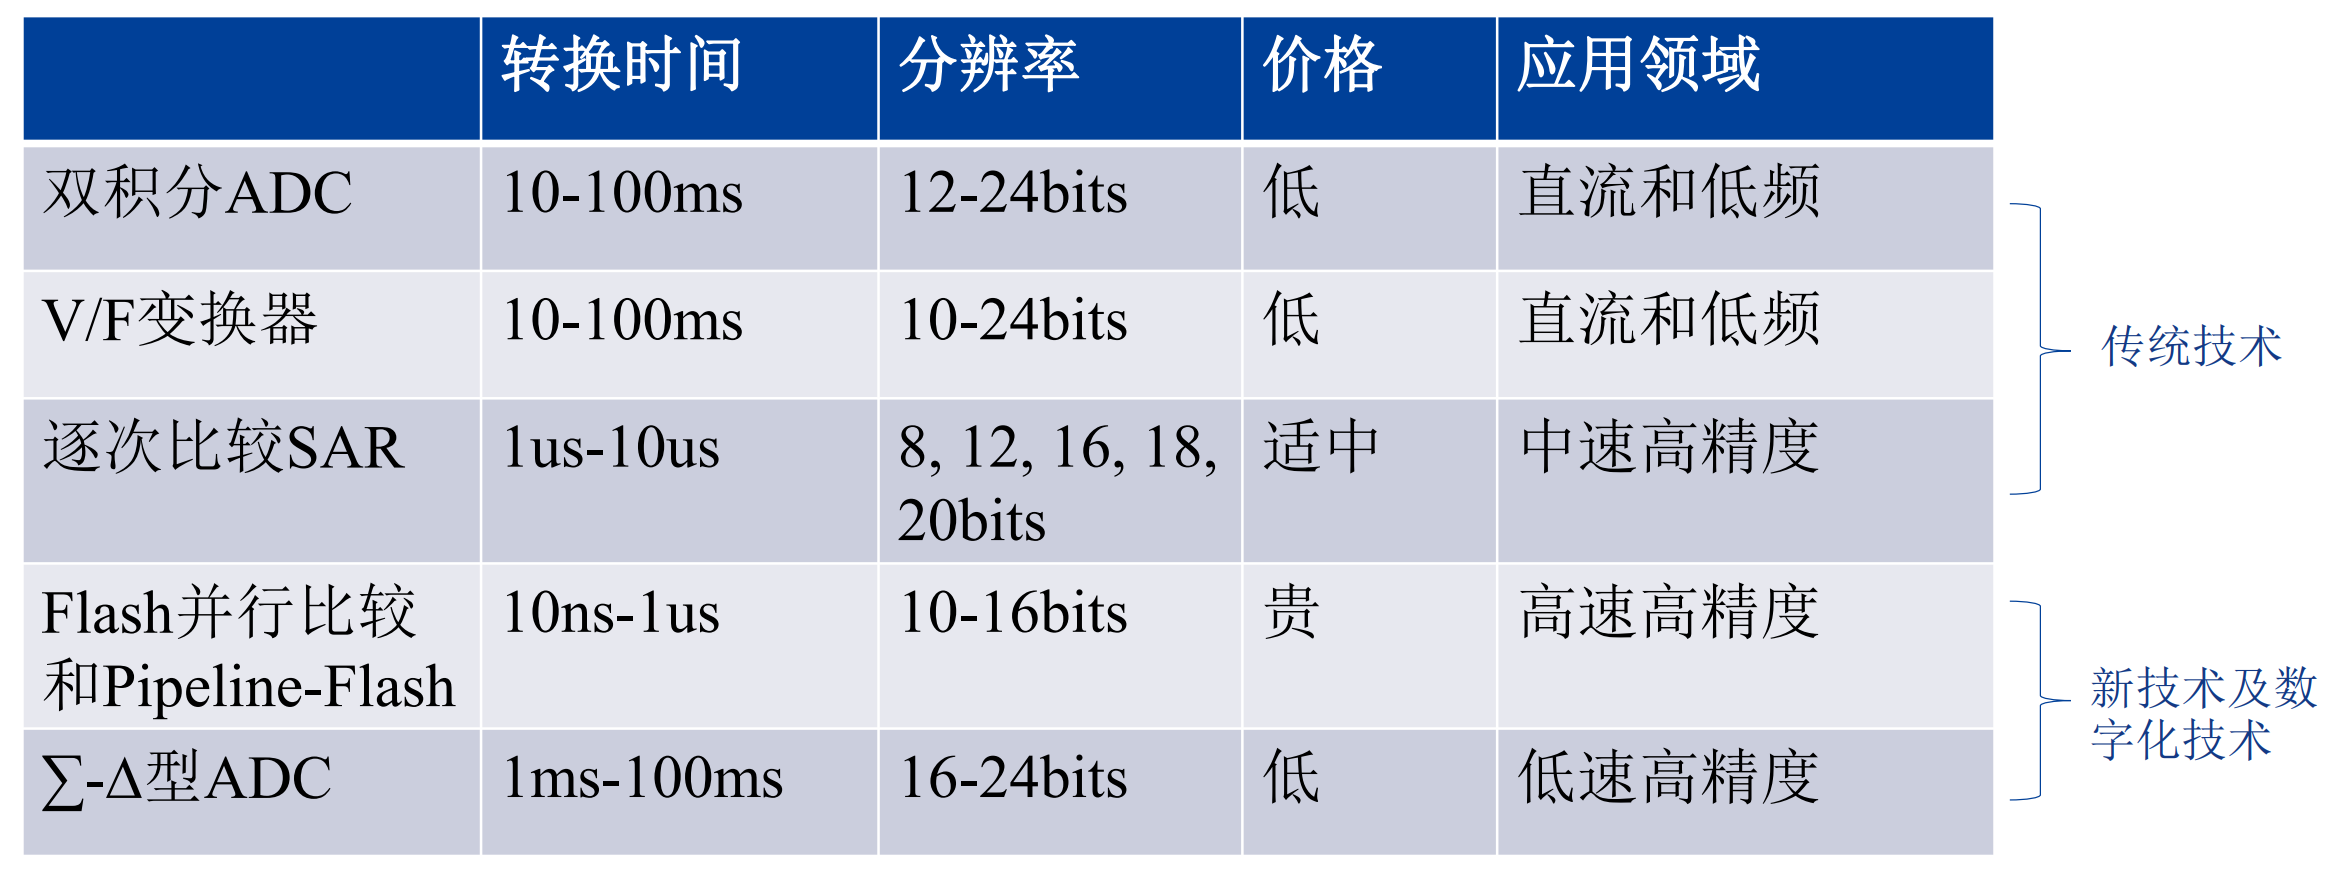
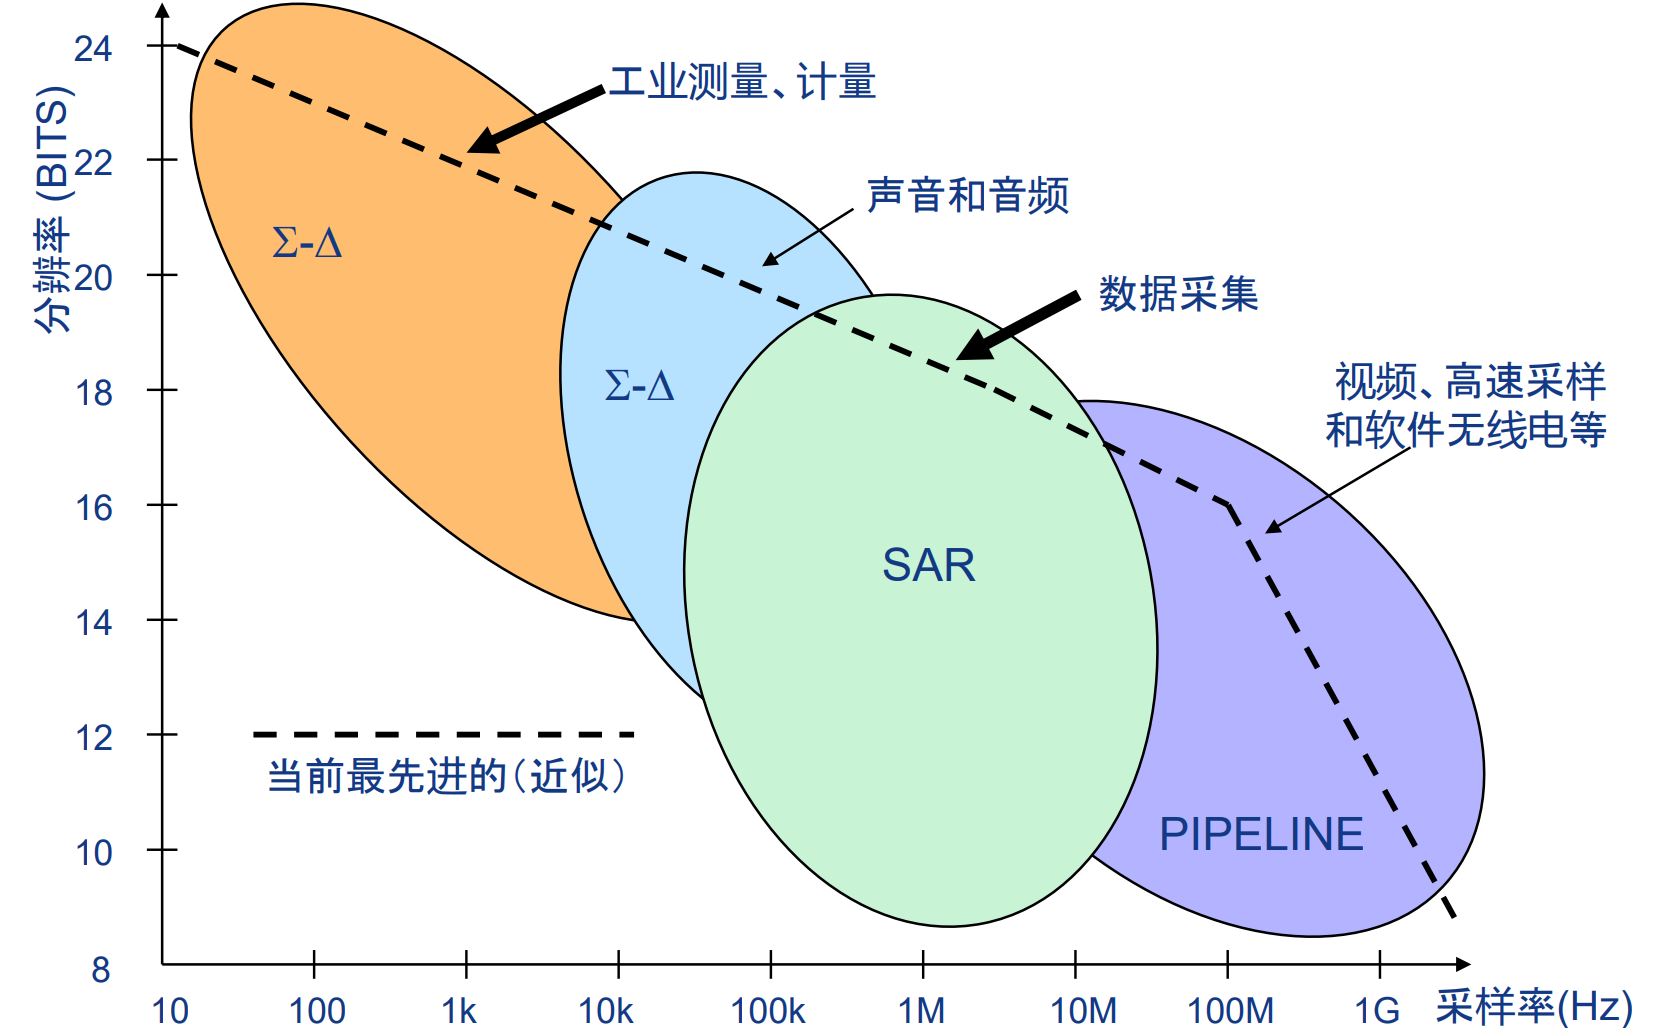
数字化电气测量对 ADC 的要求:精度、动态范围、通道数、带宽
抗干扰技术
干扰三要素:干扰源、耦合途径、受扰对象
干扰源:突变电压 / 电流,交流高压、大电流
耦合途径:空间电容 / 电感
受扰对象:附近的导体、回路
减小互感最有效办法:减小感应回路面积 S
电容耦合及其抗干扰对策
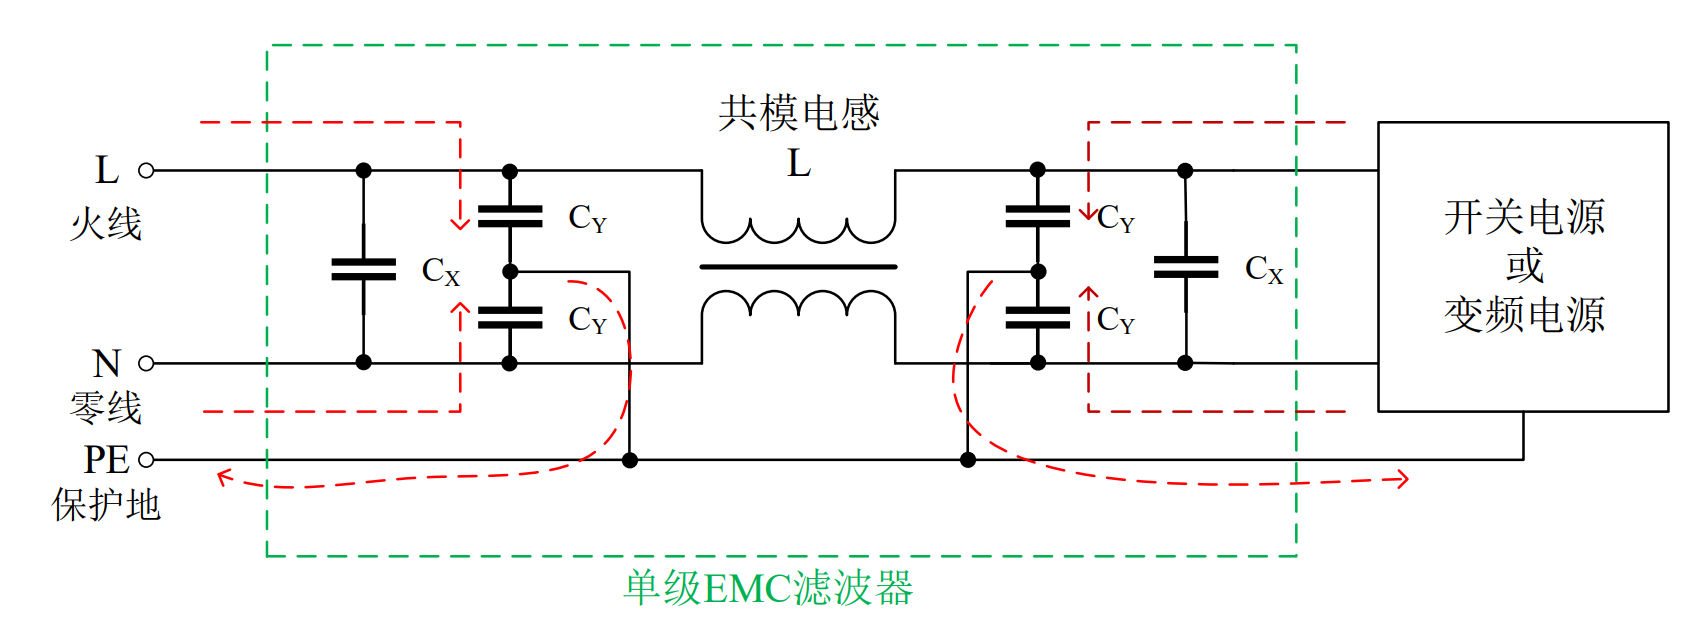
- 电压 “动点” 通过空间电容在附近导体产生共模电流
- 对策:
- 干扰源 / 受扰对象:减小有效极板面积
- 耦合途径:静电屏蔽
- 受扰对象:滤除共模电流
磁场耦合及其抗干扰对策
- 电流 “动点” 通过空间互感在附近回路产生差模电势
- 对策
- 干扰源:对折电流回路,减弱磁辐射
- 耦合途径:磁屏蔽
- 受扰对象:增强其抗干扰能力
共阻抗耦合及抗干扰对策
- 数字电路脉冲电流通过共阻抗影响模拟电路电源质量
- 通过模拟地、数字地分开解决
共模干扰及其对策
共模抑制
- 前置放大电路避免多点接地
- 用低失调运放,电路结构 / 参数对称
- 若无法保证对称,可用共模分量驱动输入信号屏蔽层减轻共模影响